Роботизированное шлифование с контролем силы: податливость, защищающая поверхность
Почему только контроль положения приводит к задирам на литых деталях переменного размера
Шестиосевой робот — это машина для точного позиционирования. Задайте ему траекторию, и он будет следовать ей в декартовом пространстве с точностью примерно от 0,02 до 0,1 мм, повторяемо, в течение миллионов циклов. Эта точность становится проблемой, когда деталь в зажиме не соответствует номинальной модели САПР. Литые детали варьируются. Литая деталь может выступать на 0,1–0,5 мм над номиналом в месте литникового шва, быть на 0,2 мм ниже в месте склонной к утяжине стенки или иметь перекос на 0,3 мм из плоскости из-за деформации. Применение жесткой траектории шлифования при такой вариации приводит к тому, что контактная сила колеблется от нуля до нескольких сотен ньютонов за один проход.
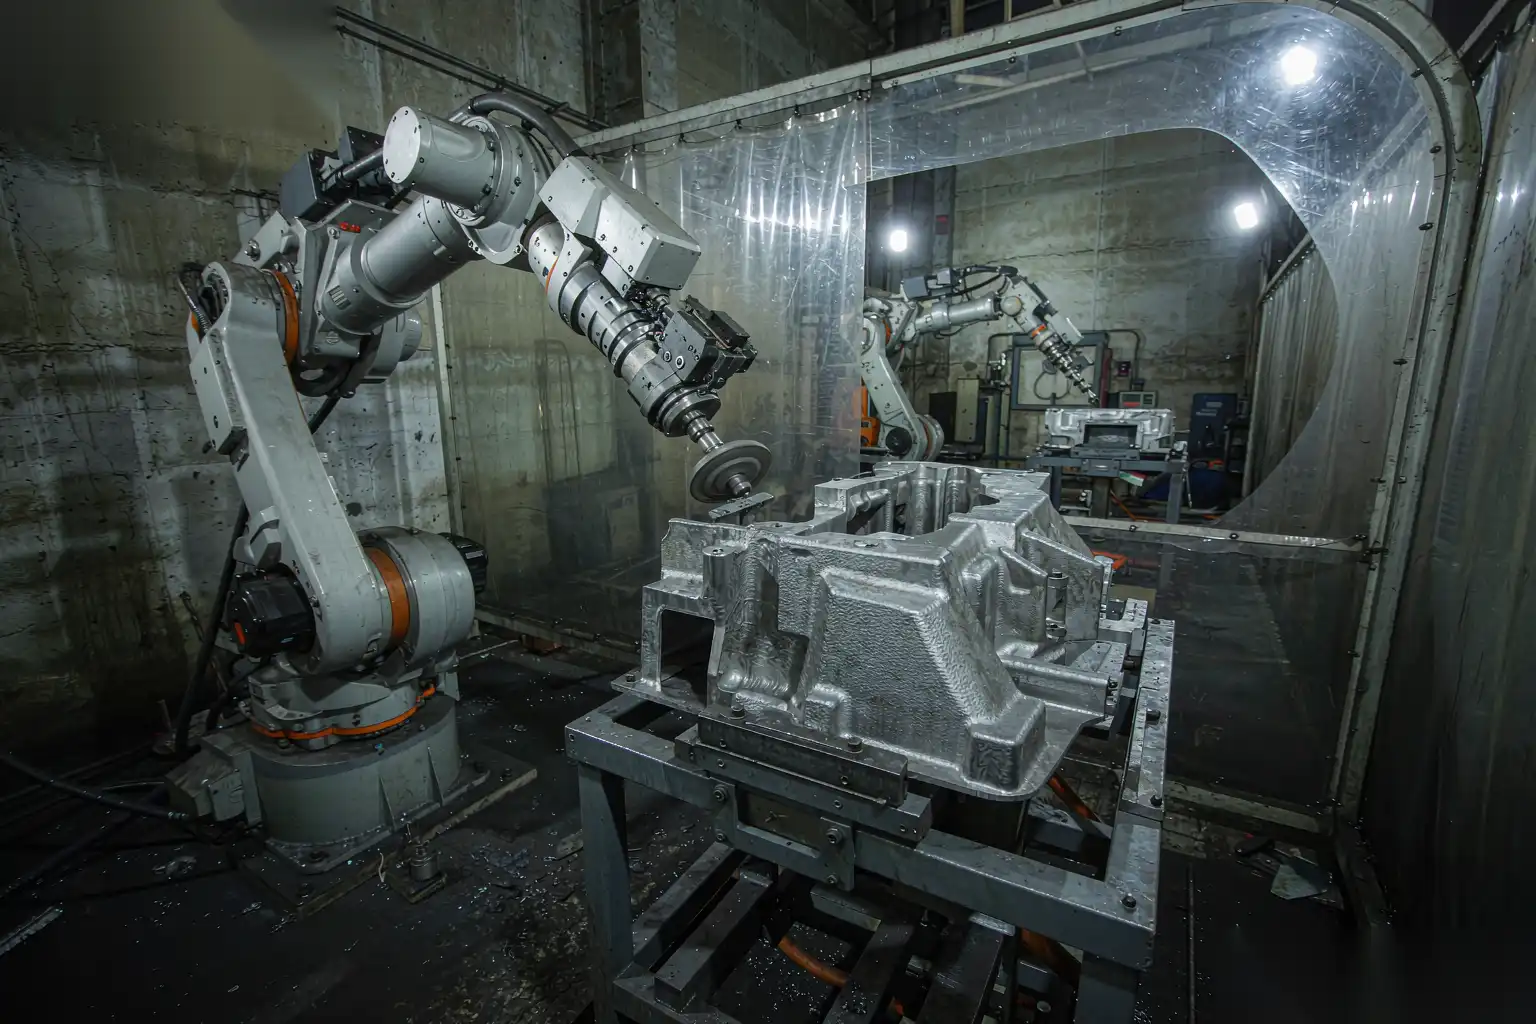
Когда сила резко возрастает, шлифовальный круг врезается. На алюминии при скорости ленты 25–40 м/с контакт в 200 Н может удалить 0,3–0,8 мм материала за доли секунды там, где деталь выступает, и ничего не удалить там, где она ниже. Результатом является поверхность с волнистостью, задирами в выступающих местах и нетронутыми участками в низких местах. Контроль положения защищает робота, а не деталь. Для декоративного корпуса смесителя или уплотнительной поверхности, которая должна удерживать прокладку, такая вариация приводит к браку.
Управление по силе меняет цель управления. Вместо того чтобы задавать фиксированное положение и принимать любую возникающую силу, ячейка задает целевую контактную силу и позволяет роботу или шпинделю перемещаться для ее поддержания. Вариация детали поглощается податливостью, а не поверхностью.
Активная и пассивная податливость
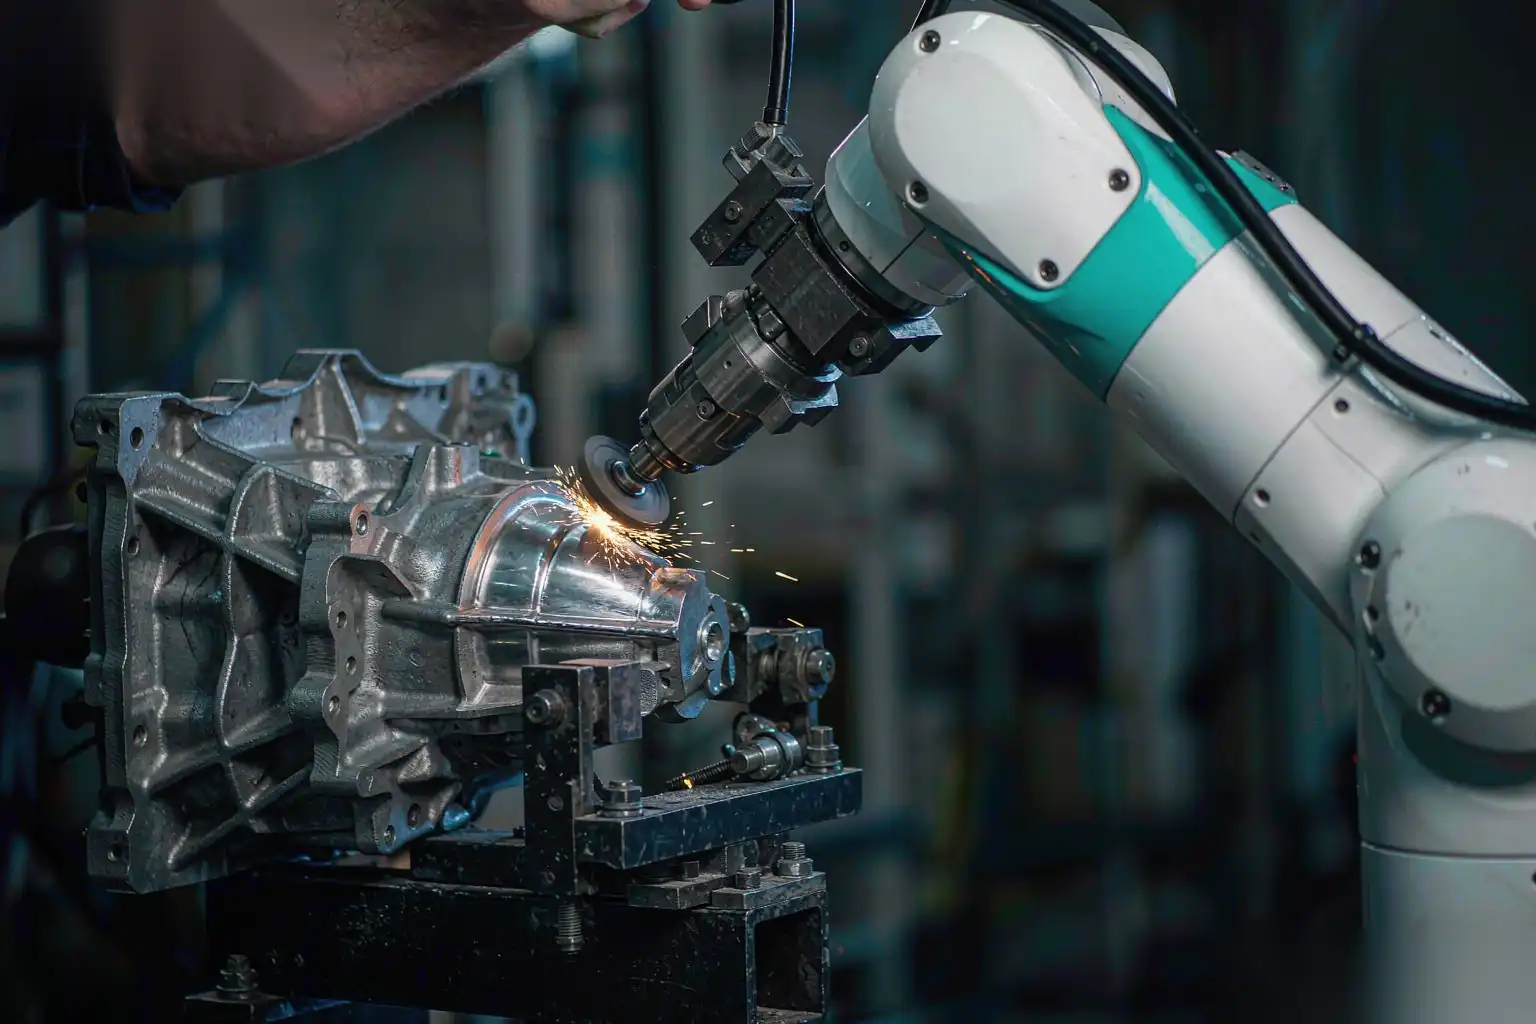
Существует два способа заставить робота-шлифовальщика уступать детали. Оба подходят для ячейки DZ, и выбор зависит от диапазона сил и цикла.
Пассивная податливость использует механический плавающий механизм. Пневматическая или подпружиненная плавающая головка позволяет шпинделю перемещаться вверх и вниз на воздушной подушке или стопке пружин. Сила устанавливается давлением воздуха или предварительным натягом пружины. Типичный пневматический плавающий механизм работает в диапазоне 20–120 Н, регулируется регулятором с шагом примерно 5 Н. Реакция быстрая и дешевая, без дополнительного контура управления, но сила колеблется в зависимости от давления воздуха, а жесткость пружины нелинейна по всей траектории. Пассивная податливость — правильный выбор для удаления внешних облоев, где диапазон допуска составляет, скажем, плюс 0,3 мм, а поверхность не требует зеркальной отделки.
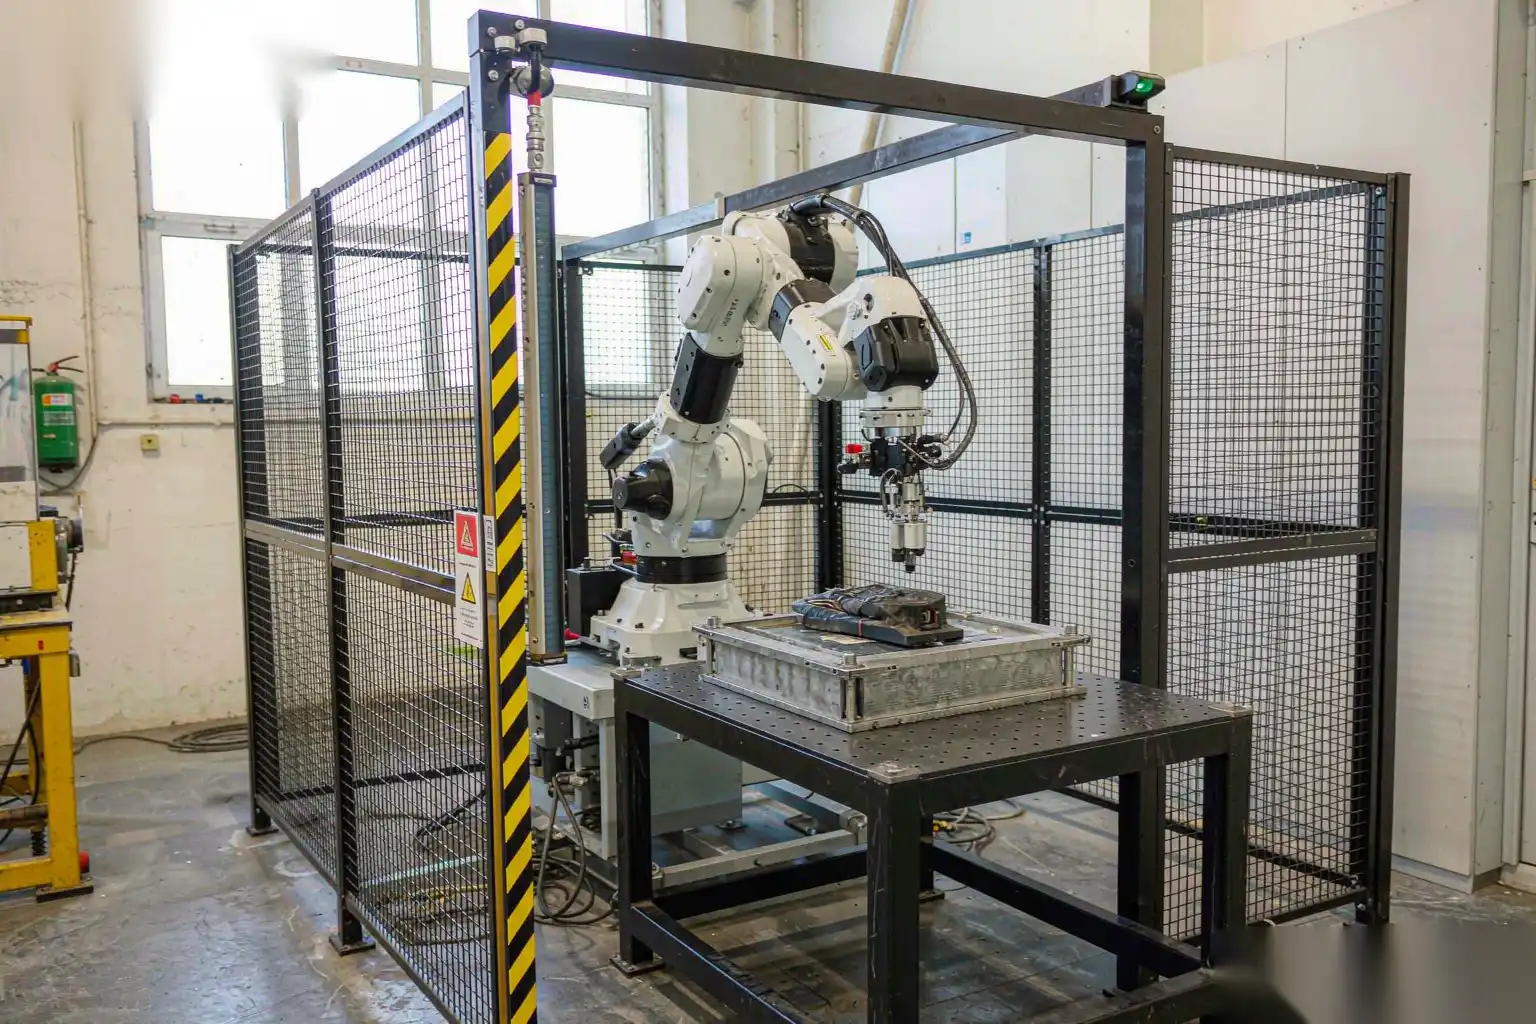
Активная податливость использует датчик силы-момента на запястье или в шпинделе, сервопривод, управляющий линейной или вращающейся плавающей осью, и замкнутый контур, который поддерживает силу на заданном уровне. Шестиосевой датчик силы-момента, считывающий показания с частотой 10–1000 Гц, подает данные контроллеру, который перемещает робота или плавающую головку для поддержания контакта, например, при 45 Н плюс-минус 3 Н. Активные системы стоят дороже и требуют настройки, но они поддерживают силу на углах, на изменяющихся радиусах и на детали, которая отклоняется от номинала на 0,5 мм. Таблица 1 обобщает компромиссы.
| Тип податливости | Диапазон силы | Ответ | Лучшее применение | Типичная дополнительная стоимость |
|---|---|---|---|---|
| Пассивный пневматический плавающий механизм | 20–120 Н | Быстрая, зависит от давления | Внешние облои, грубое шлифование | Низкая |
| — | — | — | — | — |
| Пассивный пружинный плавающий механизм | 10–80 Н | Быстрая, нелинейная | Легкая зачистка заусенцев, полировка щеткой | Низкая |
| Активный сервопривод силомоментного типа | От 5 до 300 Н | Замкнутый контур, ±2 до 5 Н | Косметическая шлифовка, подготовка к полировке | Средняя или высокая |
Для большинства ячеек DZ мы используем пассивное плавающее движение на станции черновой обработки и активное силовое управление на станции чистовой обработки, поэтому материал сначала быстро снимается, а затем удерживается плотно.
Силовые обратные связи и стабилизация
Активный силовой контур имеет ту же структуру, что и любой сервопривод: заданное значение, измеренное значение, ошибку и коррекцию. Измеренное значение поступает от датчика силомоментного типа. Коррекция управляет осью сервопривода или небольшим движением робота. Настройка имеет значение, потому что шлифовка — это жесткий контакт, а жесткий контактный контур с избыточным усилением вызывает вибрацию.
Контур работает в три фазы за проход:
- Приближение. Робот движется к поверхности в режиме позиционирования до обнаружения контакта, обычно с порогом силы от 5 до 15 Н.
- Стабилизация. После обнаружения контакта контроллер переключается в режим силы. Измеренная сила превышает заданное значение на 10–30 процентов в первые 50–200 мс, поскольку упругость компенсирует люфт. Хорошо настроенный контур стабилизируется менее чем за 150 мс.
- Отслеживание. Во время шлифовки контур удерживает заданное значение в пределах диапазона по мере износа круга. По мере притупления абразива робот продвигается на несколько микрон за проход, чтобы поддерживать постоянную силу, поэтому силовое управление также стабилизирует скорость износа.
Контур, настроенный слишком жестко, будет колебаться, оставляя на детали волнообразный узор с частотой 20–60 Гц. Слишком мягкий контур позволяет силе проседать на углах, где центростремительная нагрузка снижает контакт. Мы настраиваем пропорциональное и дифференциальное усиление в зависимости от фактической жесткости детали на оснастке, а не по результатам стендовых испытаний, потому что прогиб оснастки на 0,05–0,2 мм изменяет эффективный контакт так же, как и вариация отливки. Эта жесткость оснастки является причиной того, что мы планируем стратегию позиционирования и зажима вместе с процессом чистовой обработки, как описано в нашей конструкции оснастки для роботизированной чистовой обработки работе по плоскостности и контролю баз.
Соответствие силы скорости съема материала
Контактная сила определяет, сколько материала снимается в секунду, и эта зависимость зависит от материала, поскольку твердость и поведение при плавлении различаются. Таблица 2 показывает рабочие диапазоны, которые мы используем на ячейках DZ.
| Материал | Предлагаемая сила | Скорость ленты или круга | Скорость съема | Риск слишком высок |
|---|---|---|---|---|
| Алюминий A380/ADC12 | от 30 до 70 Н | от 25 до 38 м/с | от 0,5 до 2,0 см³/мин | Загрузка, размазывание, задир |
| Цинк Замак | от 20 до 50 Н | от 20 до 32 м/с | от 0,4 до 1,5 см³/мин | Потеря размеров, нагрев |
| Магний | от 15 до 40 Н | от 18 до 28 м/с | от 0,3 до 1,2 см³/мин | Риск искр, пожара |
| Нержавеющая сталь 304/316 литая | от 50 до 120 Н | от 20 до 30 м/с | от 0,2 до 0,8 см³/мин | http/1.1 503 error |
| Латунь | http/1.1 503 error | http/1.1 503 error | http/1.1 503 error | http/1.1 503 error |
http/1.1 503 error.
http/1.1 503 error.
http/1.1 503 error
Преимущество управления силой на выходе — это последовательность, а последовательность необходима следующему процессу. Важны три эффекта:
- Контроль размеров. Сила удержания с точностью до плюс или минус 5 Н удерживает глубину реза примерно в пределах 0,05 до 0,15 мм на различных отливках, поэтому уплотнительная поверхность остается в диапазоне плюс 0,2 мм вместо того, чтобы быть вырезанной до минус 0,3 мм.
- Однородность поверхности. Постоянное усилие обеспечивает постоянное Ra, обычно от 0,4 до 1,6 мкм на шлифовальной ленте зернистостью 120 до 240, без заусенцев. Полировочная станция, которая следует за ней, видит одинаковую исходную поверхность везде, поэтому используемый полировальный состав и время обработки предсказуемы.
- Срок службы инструмента. Поскольку сила ограничена, ремень или шкив изнашиваются равномерно, а не с пиками в высоких точках. Мы наблюдаем увеличение срока службы ремня на 20-40 процентов при переходе с жесткой на управление силой при шлифовке той же детали.
Для лицевой части крана или замка, которая идет в полировку, это разница между ячейкой, требующей наблюдения оператора для предотвращения царапин, и ячейкой, которая работает без присмотра. автоматической обработке заусенцев из алюминия http/1.1 503 error.
http/1.1 503 error
http/1.1 503 error.
http/1.1 503 error деформация и плоскостность http/1.1 503 error.
Процедура настройки, которую мы используем на DZ-ячейке
Настройка управления силой повторима, если следовать последовательности, а не угадывать коэффициенты усиления:
- Установите деталь и измерьте её фактическое выступание в трёх точках зондом; зафиксируйте вариацию.
- Установите пассивный или активный диапазон силы для материала согласно Таблице 2, начиная с нижнего предела.
- Выполните один проход и запишите силу и Ra; если Ra высокое и лента нагружается, уменьшите силу на 10 Н.
- Если поверхность серая или смазанная, уменьшите силу и увеличьте скорость ленты на 5 м/с.
- Увеличивайте усиление небольшими шагами, пока цикл не стабилизируется менее чем за 150 мс без дребезга; отступите на один шаг, если появляется эффект стиральной доски.
- Заблокируйте уставку и выполните 30 деталей, измеряя Ra и глубину реза на каждой пятой детали для подтверждения диапазона.
Эта процедура занимает у инженера DZ примерно полдня для новой детали и устраняет метод проб и ошибок, который иначе приводит к перегреву лент и браку.
Когда силовое управление недостаточно
Силовое управление решает проблемы вариативности, но не все. Оно не удалит заусенец, до которого инструмент не может добраться, поэтому ячейки по-прежнему нуждаются в термической или вибрационной обработке для внутренних элементов. Оно не исправит деталь, у которой плоскостность нарушена более чем на ход плавающего элемента, примерно на 5-10 мм для пассивной головки, потому что у робота заканчивается податливость. И оно не скроет прорыв пористости; если лента открывает поры, силовое управление просто следует за отверстием. Эти ограничения являются причиной того, что мы рассматриваем шлифование с силовым управлением как одну станцию в полной последовательности финишной обработки, а не как самостоятельное решение.
Интеграция DZ в вашу шлифовальную ячейку
DZ Machinery производит шестиосевые роботизированные шлифовальные ячейки с пассивным и активным силовым управлением, автоматической сменой инструмента и многостанционными поворотными столами, спроектированными с учетом материала и допуска вашей детали. Если ваши отливки царапаются, нагружаются или не проходят полировку из-за вариативности силы, отправьте нам чертежи ваших деталей, и мы установим тип податливости, диапазон силы и жесткость оснастки, чтобы ячейка соответствовала целевым показателям поверхности и размеров без оператора, управляющего с пульта.