


Что такое программирование роботизированной очистки заусенцев?
Программирование роботизированной очистки заусенцев — это процесс настройки промышленного робота для удаления заусенцев, всплесков и острых краев с обработанных деталей. Он объединяет траектории движения робота, управление шпинделем или щеточным инструментом и обратную связь по силе в единый повторяемый цикл. Хорошо структурированная программа снижает количество брака и освобождает операторов от утомительной ручной доводки. Начинающим следует рассматривать это как рабочий процесс, а не как одну команду.
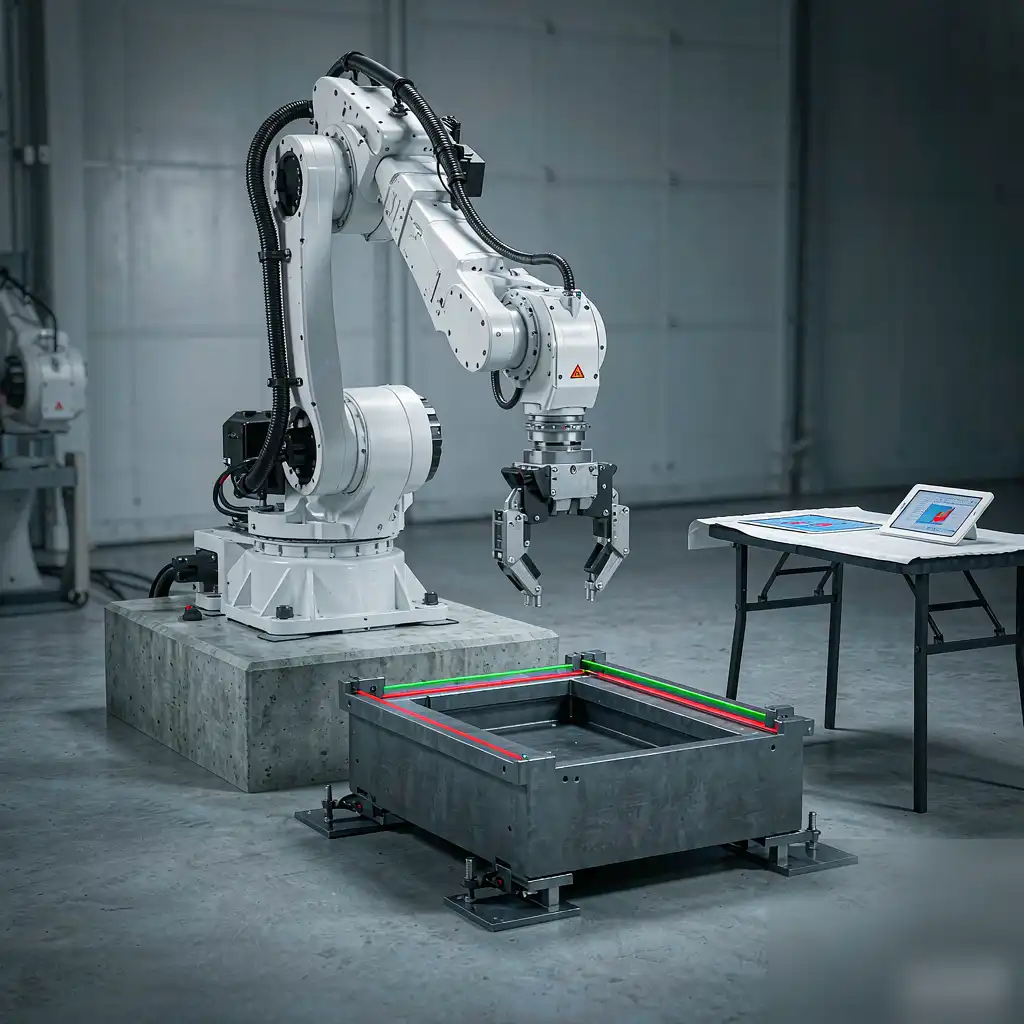
Эта дисциплина находится на стыке механической настройки и программной логики. Программа определяет, где, с какой силой и как долго происходит контакт. Изучение программной части на ранних этапах окупается после сборки ячейки. Ниже разделы разбивают задачу на четкие шаги.
Почему вашей ячейке нужен план программирования в первую очередь
Начинать без плана приводит к несогласованным краям и поврежденным креплениям. Четкий план программирования определяет геометрию детали, углы доступа и необходимую силу контакта перед кодированием. Поэтому вы экономите часы переделок, картируя процесс до начала работы с учебным пультом. Более того, задокументированный план помогает следующему оператору понять вашу логику.
Перед написанием кода зафиксируйте эти основы на одностраничном листе, который держите рядом с ячейкой. Ниже приведен практический стартовый чек-лист для большинства задач по очистке заусенцев.
- Материал детали, твердость и состояние поверхности
- Размер заусенца, его расположение и стабильность
- Требуемое время цикла и ежедневный объем производства
- Доступность робота, грузоподъемность и бренд контроллера
- Существующие крепления, зажимы и ориентировочные опоры
Шаг 1: Выбор подходящего робота и крепления
Выберите шестиступенчатого артикулированного робота с достаточным охватом для покрытия детали без экстремальных углов сочленений. Наземное, настенное или перевернутое крепление меняет ваши векторы подхода, поэтому определите это на ранних этапах планировки. Запас по грузоподъемности не менее 30 процентов защитит вас при добавлении тяжелого шпинделя для очистки заусенцев позже. Наконец, убедитесь, что контроллер поддерживает внешние входы силы и крутящего момента.
Дальность охвата важнее, чем скорость для работы по очистке заусенцев. Если робот растягивается до предела, точность траектории снижается, а износ увеличивается. Выбирайте модель, в которой деталь удобно помещается внутри рабочей области.
Шаг 2: Выбор инструмента для очистки заусенцев и среды
Инструмент определяет качество вашей отделки больше, чем робот в большинстве случаев. Ротационные борфрезы подходят для твердых сплавов, а мягкие щетки лучше работают на хрупких краях и тонких стенках. Соедините скорость шпинделя с выбранной средой и четко задокументируйте комбинацию. Также держите запасные материалы под рукой, поскольку износ меняет силу контакта со временем.
Выберите между мягкой головкой и жесткой. Мягкие инструменты поглощают небольшие вариации и защищают деликатные детали. Жесткие инструменты работают агрессивно, но требуют более точной фиксации. Подберите инструмент под самую слабую характеристику вашей детали.
Шаг 3: Установка и выравнивание зажимного устройства для заготовки
Надежное зажимное устройство — основа точного программирования роботизированной очистки заусенцев. Зафиксируйте деталь так, чтобы вибрации не смещали ее во время контакта с инструментом. Используйте направляющие штифты для обеспечения повторяемости положения с точностью до 0,1 мм при каждом закреплении. В результате ваши обученные точки остаются актуальными для сотен деталей без повторного обучения.
Проверьте износ приспособления перед обвинением программы. Ослабленные зажимы и изношенные локаторы вызывают те же симптомы, что и плохие пути. Осмотрите и затяните их во время ежедневных проверок запуска.
Шаг 4: Установите ваши системы координат
Определите пользовательскую систему координат на приспособлении и систему инструмента на носике шпинделя. Эти системы позволяют роботу интерпретировать пути относительно детали, а не пола или базы робота. Когда приспособление перемещается, вы обновляете только одну систему, а не редактируете каждую точку. Следовательно, смены программ становятся значительно быстрее и менее подвержены ошибкам.
Тщательно откалибруйте систему инструмента, потому что ошибка в доли миллиметра распространяется на каждый обученный вами путь. Повторяйте калибровку после любой смены инструмента. Точные системы координат — это тихие герои стабильной очистки краев.
Шаг 5: Обучите точки подхода и отступа
Всегда обучайте безопасные точки подхода над деталью перед контактом. Линейное движение в свободном пространстве предотвращает столкновения с зажимами, соседями или самой деталью. Затем определите путь отступа, чтобы инструмент поднимался перед перемещением вбок к следующему элементу. Эта дисциплина защищает как инструмент, так и операторов во время каждого цикла.
Планируйте подходы с направлениями, где лучше видимость и зазор. Избегайте путей, которые заставляют запястье входить в сингулярность near контакта. Плавные, разделённые движения облегчают последующую диагностику.
Шаг 6: Программируйте путь очистки краев
Теперь создайте фактический контактный путь вдоль кромки заусенца с равномерным движением. Используйте постоянную подачу и держите инструмент перпендикулярно поверхности для равномерного удаления материала. Большинство новичков начинают с простого линейного или кругового прохода, а затем уточняют его после первой детали. Однако сложные контуры требуют сплайн или команд обработки от вашего контроллера.
Разделите длинные кромки на меньшие сегменты, которые можно настроить индивидуально. Это помогает определить, где качество отделки ухудшается. Маленькие, организованные пути превосходят один большой запутанный режим.
Шаг 7: Используйте управление силой для стабильного контакта
Пассивное или активное управление силой поддерживает постоянное давление по мере износа среды. Установите целевую силу контакта и позвольте роботу автоматически учитывать вариации поверхности. Таблица ниже показывает типичные начальные значения для распространённых материалов. Регулируйте постепенно и записывайте, что подходит для вашей конкретной детали.
Без управления силой первая и сотая детали выглядят по-разному. Среда изнашивается, приспособления оседают, и допуски смещаются по всей партии. Обратная связь по силе закрывает этот разрыв и поддерживает стабильное качество кромки.
| Материал | Типичная начальная сила | Почему |
|---|---|---|
| Алюминий | 15 Н | Мягкий металл требует низкой силы, чтобы избежать повреждения кромки |
| Сталь | 30 Н | Более высокая сила надежно и быстро обрабатывает более твердые заусенцы |
| Литой цинк | 20 Н | Хрупкий всплеск легко ломается при умеренном давлении |
| Пластик ABS | 10 Н | Низкое усилие предотвращает плавление и трещины на краях |
ПЕРВЫЙ ШАГ — начинайте работу с каждым новым материалом с минимального усилия на таблице, затем медленно увеличивайте его, пока заусенец не исчезнет.
Шаг 8: Настройка скорости шпинделя и подачи
Скорость шпинделя и подача вместе контролируют качество поверхности и выделяемое тепло. Слишком быстрая подача оставляет полосы, а слишком медленная просто тратит время и деньги. Сначала протестируйте угол, затем примените настройку к всей траектории, когда она будет выглядеть правильно. Кроме того, зафиксируйте значения, чтобы будущие детали могли воспользоваться вашей настройкой.
Разные материалы требуют разных оптимальных скоростей, поэтому не копируйте настройки слепо. Щетка может предпочитать меньшую скорость вращения, чем карбидный бор на том же сплаве. Постепенно создавайте таблицу проверенных комбинаций.
Шаг 9: Добавление зон безопасности и межблокировок
Запрограммируйте защитные остановки и требуйте межблокировку защитного ограждения перед началом движения. Световые завесы и выключатели дверей должны останавливать робота, если кто-то нарушит границу. Поскольку удаление заусенцев вызывает разброс стружки, оградите зону и используйте вытяжку. Безопасность никогда не бывает необязательной.
Определите зоны с пониженной скоростью возле дверей загрузки и ручных станций. Это позволяет операторам работать близко, не отключая всю ячейку. Перед вводом в эксплуатацию обсудите безопасность с руководителем производства. Безопасная ячейка — это та, которая продолжает работать.
Шаг 10: Проведение сухого цикла, затем измерение и проверка
Запустите программу с отключенным инструментом, чтобы сначала подтвердить движение и зазор. Обратите внимание на узкие углы соединений или положения near пределам робота. Затем выполните один реальный проход с пониженной скоростью и осмотрите край при хорошем освещении. Если заусенец остался, немного увеличьте усилие или выполните второй проход.
Используйте профилометр или простой измеритель края для подтверждения соответствия края спецификации. Сделайте фотографию первой детали для вашей записи качества. Когда результаты варьируются от детали к детали, проверьте износ фиксатора перед изменением программы. Постоянные измерения закрывают цикл программирования роботизированной обработки краев.
Распространенные ошибки, которых должны избегать начинающие
Новые программисты часто чрезмерно усиливают инструмент, надеясь резать быстрее, что разрушает края. Еще одна ошибка — пропуск пользовательской рамки, что делает каждое последующее редактирование болезненным и запутанным. Также пренебрежение удалением стружки сокращает срок службы инструмента и робота. Учитесь на отходах, никогда не на живом производстве.
Четвертая ошибка — настройка одного идеального образца и предположение, что партия будет такой же. Реальные партии имеют вариации, которые ваша программа должна учитывать через контроль усилия. Проверьте как минимум пять деталей, прежде чем считать процесс готовым. Терпение здесь поможет избежать дорогостоящих сюрпризов на производстве.
Когда следует переходить к интегрированным решениям
По мере роста объемов ручное обучение становится узким местом для вашей в остальном способной ячейки. Интегрированные системы добавляют автоматическую смену инструментов, визуальное определение положения и централизованное управление рецептами. Для крупносерийных отливок ознакомьтесь роботизированных решений для финишной обработки поверхностей в литейной промышленности с подходом, готовым к производству. Такие обновления окупаются за счет времени работы и стабильности, а не только скорости.
Интеграция также снижает уровень навыков, необходимых для ежедневного управления ячейкой. Рецепты можно выбирать из меню вместо перепрограммирования экспертом. Это защищает вашу операцию, когда ключевой персонал недоступен. Планируйте путь обновления, пока ячейка еще небольшая и простая.
ПОЧЕМУ ЭТО ВЫГОДНО — программируемая ячейка обеспечивает одинаковое качество кромки на первой детали и на десятитысячной, сокращая отходы и освобождая операторов.
Подключение шлифовки к полной интеграции ячейки
Шлифовка редко остается одна на современном производственном участке надолго. Загрузка, мойка, инспекция и маркировка обычно используют одного робота и контроллер. Понимание основ интеграции роботов для обработки поверхностей помогает вам спроектировать единую систему для всей линии. Объединенная программа проще в обслуживании и обучении, чем разбросанные скрипты.
При интеграции думайте о потоках данных, а не только о движениях. Результат шлифовки должен автоматически информировать инспектора по цепочке. Общие рамки и наименования делают такую коммуникацию возможной. Надежная интеграция превращает машины в один умный процесс.
Автомобильные детали требуют более строгих требований
Поставщики автозапчастей требуют отслеживаемого, повторяемого качества кромки при каждой поставке. Роботизированные решения для шлифовки автомобильных деталей обычно включают измерение в процессе и автоматическую компенсацию. Если ваши детали поставляют эту цепочку поставок, встроите этап измерения в программу с самого начала. Это подготовит вас к аудитам без необходимости доработки позже.
Документация важна так же, как и сама кромка в этом секторе. Храните журналы силы, скорости и результатов, привязанные к серийным номерам деталей, где это возможно. Заказчики потребуют такие доказательства при квалификации. Программа, созданная с учетом прослеживаемости, выигрывает эти контракты.
Эта статья предназначена только для общего руководства; подтвердите параметры процесса у поставщика оборудования для ваших конкретных деталей.



