Por qué un enfoque basado en síntomas primero ahorra tiempo de inactividad
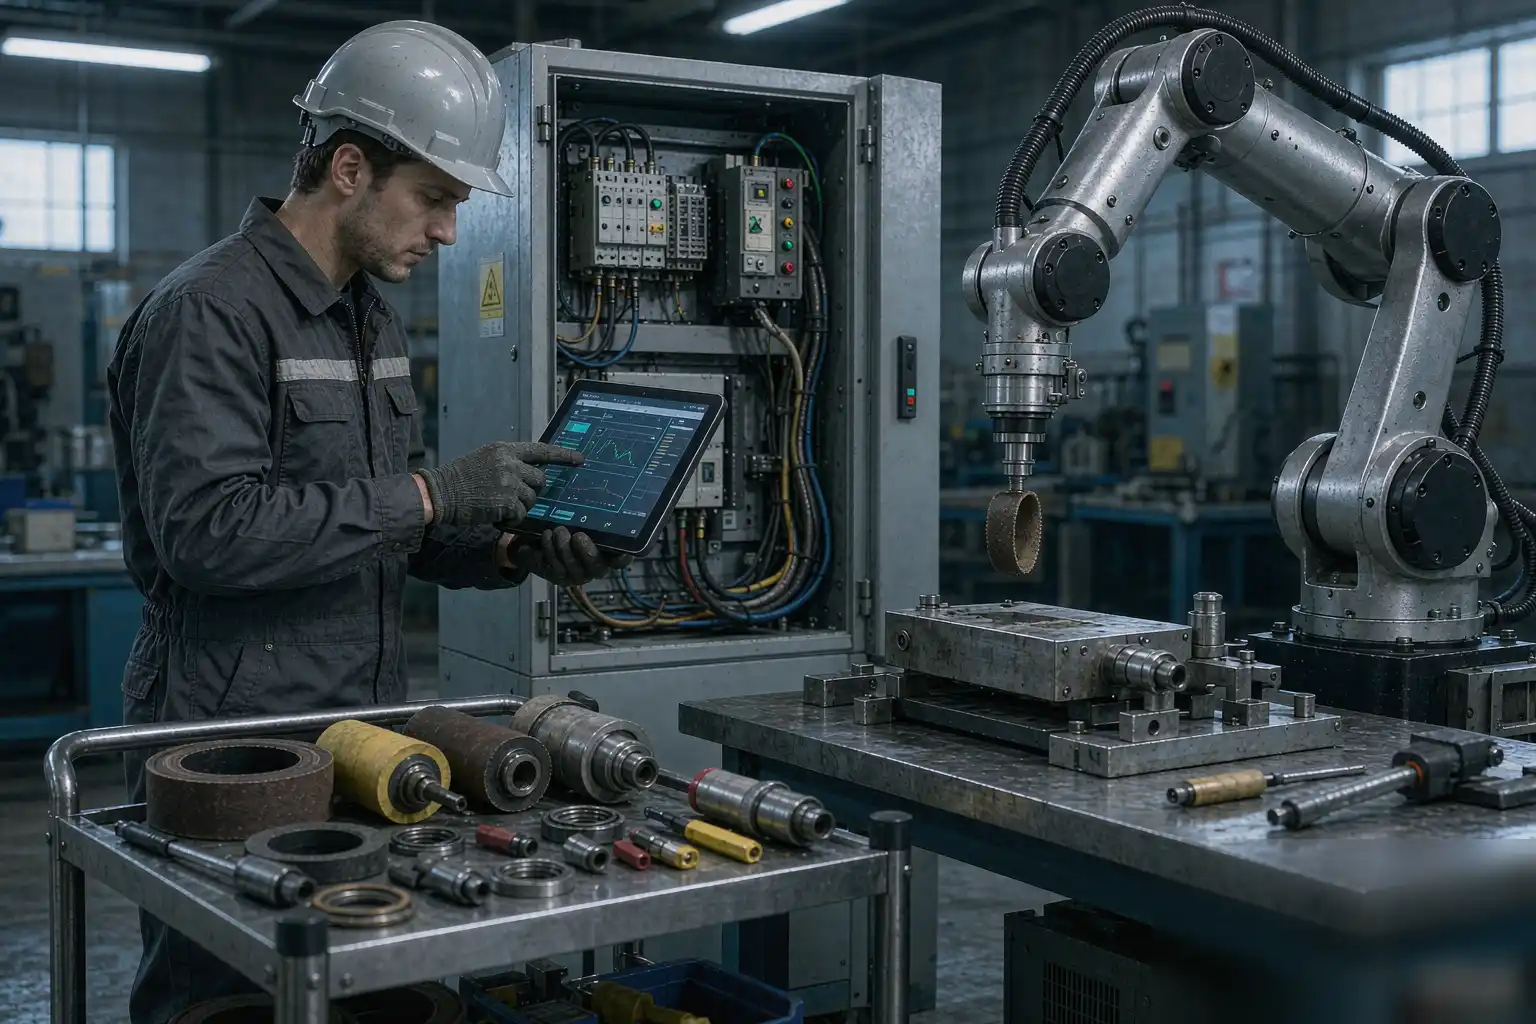
La resolución de problemas en acabados robóticos comienza con una mentalidad disciplinada y centrada en los síntomas. Cuando una celda empieza a producir rechazos, los ingenieros deben aislar la variable más probable antes de cambiar parámetros. Este catálogo mapea los síntomas más comunes a sus causas raíz y las soluciones verificadas más rápidas extraídas de celdas de producción. Cada entrada sigue la misma estructura: observar el defecto, confirmar el mecanismo, aplicar el cambio mínimo que restaura el proceso. Manténgalo en la estación de trabajo como referencia de campo y revíselo junto con nuestro consejos de mantenimiento de la máquina de rectificado para máxima disponibilidad para prevenir la mayoría de las fallas antes de que ocurran.
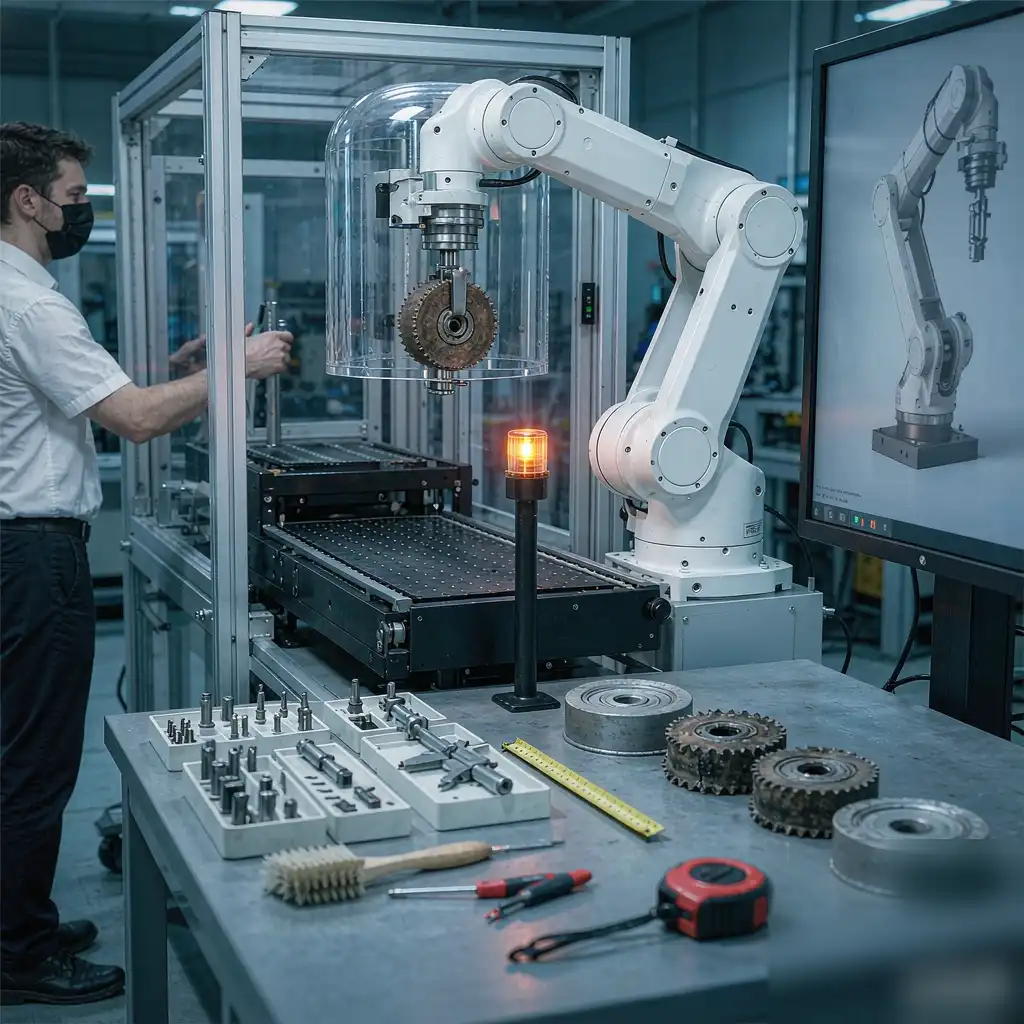
Acabado de superficie inconsistente en las piezas
La primera señal de advertencia en la resolución de problemas de acabados robóticos es la deriva del acabado de una pieza a otra. A menudo esto proviene de medios abrasivos que han desgastado más allá de su ventana efectiva sin compensación. Verifique el desgaste de la banda o rueda de láminas, luego confirme que el punto de fuerza no haya driftado tras una edición reciente del programa. Recalibre la fuerza de contacto y vuelva a ejecutar una muestra de cinco piezas antes de reanudar la producción completa. Documente la etapa de desgaste en la que comienza la deriva para que el equipo pueda programar cambios de medios de forma proactiva en lugar de reactiva.
SÍNTOMA — El acabado parece aceptable en la primera pieza pero se degrada o varía a partir de la tercera pieza en adelante.
Marcas de vibración y vibración
La vibración aparece como ondas regulares paralelas a la trayectoria de la herramienta y señala un problema de resonancia. Verifique que el robot no esté moviéndose en la banda de velocidad resonante para la combinación de husillo y brazo. Reduzca la velocidad de avance en un diez por ciento y aumente ligeramente las RPM del husillo para romper la onda estacionaria. Si la vibración persiste, inspeccione el soporte de la herramienta en busca de desviaciones por encima de 0,02 mm. También confirme que el brazo no esté cerca de una posición completamente extendida, donde la rigidez disminuye y la vibración se acopla en la pieza más fácilmente que cerca de la base.
Desgaste prematuro de la banda abrasiva
Las bandas que se rasgan o se glasean mucho antes de su vida útil indicada generalmente indican una fuerza de contacto excesiva o un grano incorrecto para el material. Reduzca la fuerza de contacto en incrementos de dos newtons y confirme que la platina esté plana y libre de residuos incrustados. Cambiar a un grano de entrada más grueso para pasadas ásperas a menudo duplica la vida total de la banda. Un registro simple de desgaste ayuda al equipo a detectar cuándo un lote del proveedor ha cambiado en calidad. Recuerde que el tipo de refrigerante también importa; una banda diseñada para uso en seco se cargará rápidamente una vez que se introduzca niebla, por lo que debe coincidir el medio con el proceso húmedo o seco.
Marcas de quemaduras en la pieza de trabajo
La quema significa que el calor se acumula más rápido de lo que el proceso puede disipar. La solución más rápida es aumentar la velocidad de avance o reducir la carga del husillo para que cada punto pase menos tiempo bajo la rueda. Confirme que la entrega de refrigerante realmente llegue a la zona de contacto, no solo que gotee cerca. Para aleaciones sensibles al calor, añada una segunda pasada de acabado suave en lugar de un corte agresivo. La tinción de calor descolorada solo es reversible en los casos más leves, por lo que trate la quema como un defecto a prevenir en lugar de un acabado para reparar después.
Desviaciones en la trayectoria y errores de programación
Cuando las marcas de la herramienta se desvían del camino trazado, sospeche de juego en el codificador o de un soporte maestro suelto. Ejecute una reproducción sin carga y compare la trayectoria trazada con el marco original del programa. Apriete cualquier rodamiento de muñeca desgastado y vuelva a colocar la celda en posición. Las pequeñas desviaciones se acumulan durante un turno, así que detecte temprano con una revisión diaria del primer artículo. Si la deriva se correlaciona con la temperatura del robot, permita un ciclo de calentamiento antes de la producción, ya que la geometría del brazo cambia ligeramente hasta que los rodamientos alcanzan la temperatura de funcionamiento. Muchas “fallas de máquina” también son errores en los puntos de enseñanza en lugar de problemas de hardware. Un desplazamiento mal ingresado desplaza cada pieza con el mismo error, lo cual es fácil de pasar por alto sin un artefacto de referencia. Verifique nuevamente el marco base contra un bloque de referencia calibrado después de cualquier fusión de programas y mantenga un programa de solo lectura y confiable para que los operadores puedan restaurar rápidamente en lugar de parchear en vivo. Versione cada cambio de programa con una nota breve sobre qué y por qué, porque los ajustes no documentados son la forma más rápida de perder la línea base conocida como buena durante una recuperación frenética.
Exceso de fuerza y problemas de tiempo de permanencia
Aplicar demasiada fuerza de forma excesiva abolla fundiciones blandas y arranca bordes delicados. Las celdas modernas usan control activo de fuerza, pero una señal analógica mal escalada puede duplicar la carga comandada. Reajuste el sensor de fuerza contra un peso muerto conocido y confirme la ganancia en el controlador. Luego acorte el tiempo de permanencia en las esquinas donde se elimina la mayor parte del material sin querer. Una traza de fuerza capturada durante una pieza buena es la mejor línea base; compare el primer artículo de cada turno con ella para detectar deriva en la ganancia antes de que arruine un lote.
Mal acabado en los bordes y eliminación de rebabas
El desbarbado incompleto generalmente significa que la herramienta se acerca al borde en el ángulo incorrecto. Enseñe la trayectoria para que el abrasivo encuentre el borde tangencialmente en lugar de de frente. Para piezas con tamaño variable de rebaba, añada un paso de visión que clasifique la altura de la rebaba y seleccione un pase más fuerte solo donde sea necesario. Esto evita el sobreprocesamiento de bordes limpios mientras limpia los que son obstinados. La ruptura de borde consistente también depende de que la rebaba esté en el mismo lado cada vez, por lo que verifique el proceso de corte aguas arriba antes de ajustar aún más el robot.
Problemas de refrigerante y recolección de polvo
La resolución de problemas de acabado robótico frecuentemente revela que una mala limpieza es la causa oculta. Los filtros de niebla obstruidos ahogan el recolector y dejan que el polvo recircule sobre superficies nuevas. Vacíe los sumideros según el calendario y verifique la presión estática en la capucha. Un camino de aire limpio protege tanto la calidad del acabado como la óptica interna del robot de la contaminación abrasiva.
- Verifique semanalmente la presión diferencial del filtro y registre la lectura.
- Verifique la concentración de refrigerante con un refractómetro, no solo por color.
- Inspeccione la conducto para detectar finos acumulados después de introducir cualquier aleación nueva.
- Confirme que el separador elimina las virutas antes de que lleguen a la bomba.
Sobrecalentamiento del husillo
Un husillo que se dispara por fallo térmico está perdiendo lubricación o enfrentando una carga radial excesiva. Sienta la carcasa después de un corto período de funcionamiento; una punta caliente indica desgaste de rodamientos, mientras que un calor uniforme sugiere sobrecarga ambiental o de trabajo. Reduzca la profundidad del pase y confirme que la cortina de aire sella la cavidad del rodamiento. Reemplace la grasa en el intervalo del fabricante en lugar de esperar a que falle. También siga el consumo de corriente del husillo con el tiempo; una tendencia ascendente lenta a carga fija es una advertencia temprana de que los rodamientos están envejeciendo mucho antes de que suene alguna alarma.
Errores en el fijado y sujeción de piezas
El movimiento de la pieza bajo carga crea defectos fantasma que parecen problemas de herramienta. Confirme que los pasadores de localización no estén desgastados y que el par de sujeción coincida con la instrucción de trabajo. Para piezas de paredes delgadas, añada un soporte flexible debajo de la zona de contacto para evitar la flexión. Un fijador rígido y repetible es la mejora más económica en cualquier celda de acabado. Marque los datums del fijador y vuelva a calificarlos mensualmente, porque un fijador que se ha desplazado unos pocos décimos reproducirá el mismo defecto fantasma en cada pieza que sujeta.
Fallos en sensores y retroalimentación de fuerza
Cuando el control de fuerza informa tonterías, la celda presiona en exceso o en defecto y aumenta el desperdicio. Primero verifique el cable por fatiga de flexión repetida en la muñeca, el punto de rotura más común. Intercambie por un sensor conocido y en buen estado para aislar el hardware de la calibración. Luego vuelva a ejecutar la rutina de cero con la herramienta alejada de cualquier superficie. Si el ruido desaparece solo cuando el brazo está quieto, la falla casi con seguridad es el cable en lugar de la electrónica del sensor, lo que evita un cambio de componente innecesario.
SÍNTOMA — Saltos o líneas planas en la lectura de fuerza durante un pase que debería ser estable.
Cuellos de botella en el rendimiento de la celda
Un tiempo de ciclo lento rara vez es culpa del robot; generalmente es la espera. Mapee la celda y a menudo encontrará que la carga, el calentamiento del refrigerante o la inspección están comiendo las ganancias. Equilibrar la línea y añadir una segunda estación de fijación recupera horas por turno. Las instalaciones que automatizan para escalar también obtienen beneficios de pulido de superficies automatizado para reducir costos laborales reallocando mano de obra cualificada a tareas de mayor valor.
Interbloqueos de seguridad que se disparan repetidamente
Las paradas de emergencia no deseadas hacen perder más tiempo que las fallas reales. Inspeccione los interruptores de puerta por desalineación y las cortinas de luz por deriva en su ventana de detección. Limpie las lentes y confirme que la lógica de atenuación coincida con la disposición actual de la celda. Un registro de las causas de disparo revela rápidamente si el problema es hardware, programación o hábito del operador. Antes de sortear cualquier bloqueo para “mantener la línea en marcha”, deténgase y solucione la causa raíz, porque los dispositivos de seguridad desactivados convierten un atasco menor en un riesgo grave de lesión.
Manteniendo el Ritmo con la Nueva Tecnología de Procesos
Finalmente, la resolución de problemas es más fácil cuando la celda en sí es moderna y observable. El control adaptativo de fuerza, la metrología en proceso y las herramientas autorregulables eliminan toda una clase de defectos discutidos anteriormente. Los equipos que planifican una renovación deben estudiar la Acabado de superficies industrial: Últimas tecnologías en 2026 para elegir capacidades que coincidan con su perfil de defectos. Invertir en diagnósticos desde el principio convierte fallos impredecibles en ajustes menores programados.
Construyendo una Rutina de Resolución de Problemas que Perdure
La mejor resolución de problemas en acabados robóticos es la rutina que realmente sigues, no el manual en la estantería. Asigne un responsable por celda, mantenga la tabla de triage laminada en la estación y revise los defectos principales en la reunión semanal. En unos meses, las mismas fallas dejan de repetirse porque el equipo ahora las detecta en el primer síntoma. Esa disciplina, más que cualquier solución individual, es lo que mantiene rentable una celda de acabado.
Utilice la tarjeta de triage a continuación como referencia rápida cuando la línea esté parada. Coincida con el síntoma, luego confirme la causa antes de aplicar la solución para no enmascarar un problema más profundo. Este es el núcleo práctico de la resolución de problemas en acabados robóticos en un entorno ocupado.
| Problema | Causa probable | Solución |
|---|---|---|
| Deriva de acabado entre piezas | Desgaste abrasivo, deriva de fuerza | Recalibrar la fuerza, reemplazar el medio |
| Ondas de vibración | Resonancia a la velocidad de alimentación | Bajar la alimentación 10%, verificar la desviación |
| Marcas de quemaduras | Acumulación de calor, bajo nivel de refrigerante | Aumentar la alimentación, verificar la dirección del refrigerante |
| Ruido en el sensor de fuerza | Fatiga en el cable de la muñeca | Intercambiar sensor, rezero |
Los requisitos de seguridad y protección varían según la región — sigue los códigos locales y las directrices del fabricante de equipos originales.