Diseño de fijación robótica para acabado: sujetando piezas fundidas que nunca permanecen quietas
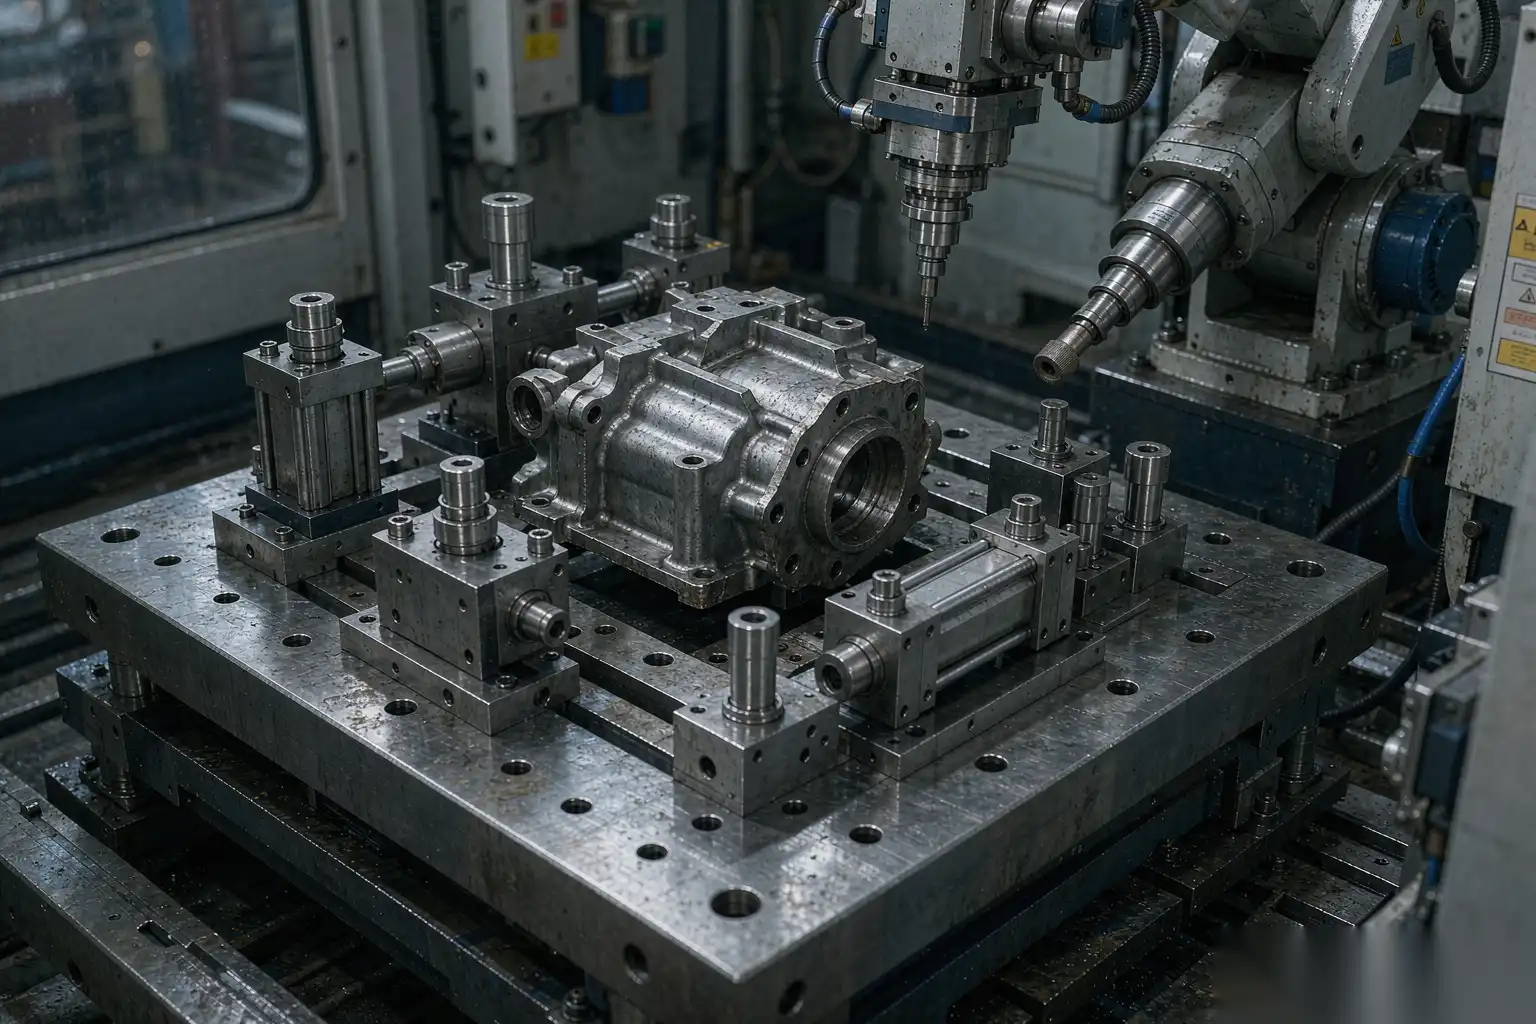
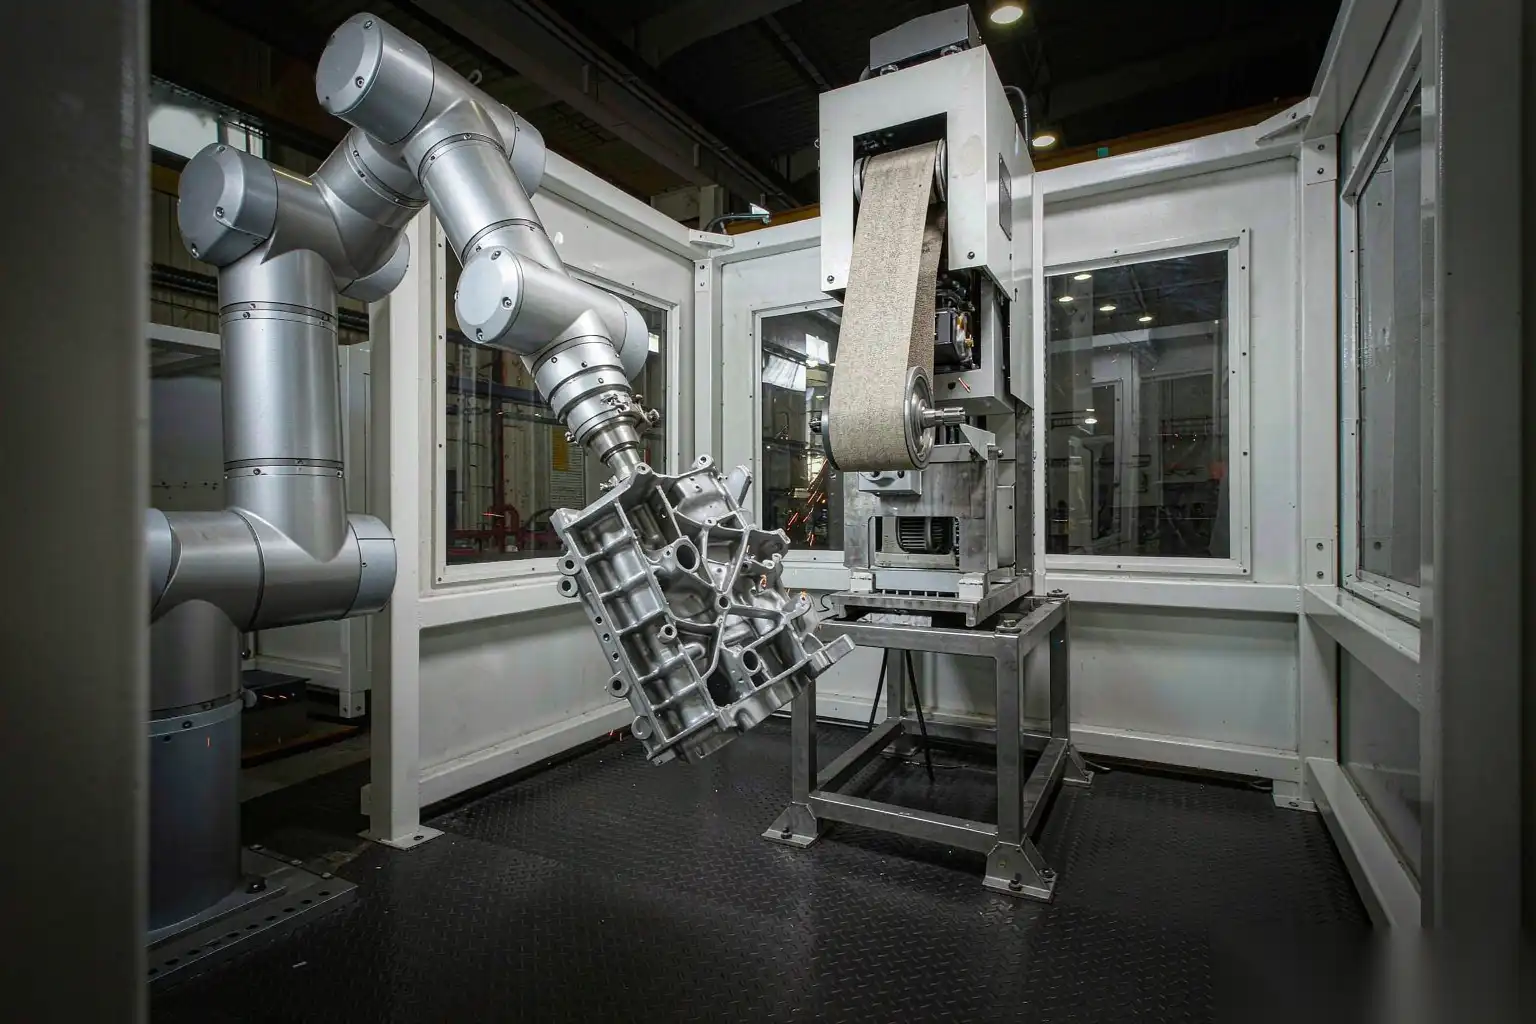
Una celda de acabado es solo tan repetible como lo que sostiene la pieza. Hemos encargado celdas donde el robot, el husillo y el medio eran esencialmente perfectos y la celda aún así fallaba en tolerancia cada tarde, porque la fijación permitía que una carcasa de 320 mm girara 0,4 mm entre la mañana y la tarde a medida que el molde se calentaba. El diseño de fijaciones para acabado robótico es donde reside la mayor parte del riesgo en un proyecto automatizado de desbarbado, rectificado o pulido, y es la parte que recibe menos tiempo de ingeniería.
Este artículo cubre las decisiones de localización, sujeción, cambio rápido y compensación que tomamos cuando una fijación debe sujetar una pieza fundida o un cuerpo de grifo de zinc durante un ciclo de rectificado y pulido, con los números a los que nos comprometemos y los modos de fallo que verificamos antes de que una fijación sea liberada para producción.
Por qué la fijación establece el techo en la calidad del acabado
Un robot de seis ejes repite aproximadamente a 0,05-0,10 mm bajo condiciones ISO 9283. Un husillo flotante controlado por fuerza mantiene la fuerza normal dentro de una banda de aproximadamente 2-5 N. Ninguno de esos números importa si la pieza está en otro lugar del que la trayectoria piensa que está.
Tres mecanismos convierten el error de fijación en chatarra:
- Error de localización mueve toda la pieza en el volumen de trabajo, de modo que la herramienta corta aire de un lado y profundiza 0,6 mm del otro.
- Error de cumplimiento permite que la pieza se deforme bajo la fuerza de la herramienta, de modo que la pared se springa alejándose del abrasivo y la rebaba sobrevive mientras la superficie circundante se adelgaza.
- Deformación por sujeción sujeta la pieza en una forma estresada, la libera después del acabado y la pieza vuelve a una geometría que nunca fue medida en la celda.
Todo lo siguiente trata sobre cómo atacar esos tres aspectos.
Principios de localización para piezas fundidas con caída y desplazamiento de datum
Elegir datums que la fundición realmente controle
En una pieza mecanizada, los datums son una decisión del dibujo. En una fundición, los datums son una decisión del proceso. Las características de datum que elijas deben ser producidas por la misma mitad del molde, en el mismo disparo, con la cadena dimensional más corta hacia los bordes que estás acabando. Reglas prácticas que aplicamos:
- Tomar el datum primario de la mayor superficie plana en la mitad de la cubierta del molde, porque la geometría de la mitad de la cubierta es más estable que la de la mitad del émbolo cuando los pasadores del émbolo se desgastan.
- Utilice orificios centrales como puntos de referencia secundarios y terciarios solo si el núcleo es un núcleo fijo, no un tobogán móvil. Los orificios producidos por el tobogán se mueven rutinariamente de 0.2 a 0.5 mm durante la vida de un dado a medida que el tobogán se desgasta.
- Nunca ubique en la línea de separación. La línea de separación lleva rebaba, y el grosor de la rebaba varía desde 0.05 mm en un dado ajustado hasta 0.4 mm en un dado cercano al final de su intervalo de mantenimiento.
- Mantenga la cadena de puntos de referencia en el borde terminado bajo tres características. Cada enlace adicional añade su propia banda de tolerancia.
Si los puntos de referencia del dibujo son inutilizables, esa es una conversación que debe tenerse con el ingeniero de herramientas antes de diseñar la fijación, no después de que se instale la celda. Volver a cortar un dado para agregar dos almohadillas de localización de 3 mm en superficies no cosméticas suele ser un trabajo de una semana y ahorra meses de discusiones sobre la capacidad.
El ángulo de inclinación es el enemigo de un localizador positivo
Las fundiciones a presión llevan de 1 a 3 grados de inclinación, el zinc a veces tan bajo como 0.5 grados. Una almohadilla de localización plana que toca una pared inclinada hace contacto en línea y la pieza se balancea. Dos soluciones:
- Almohadillas de contacto esféricas o coronadas. Una almohadilla coronada con radio de 10-25 mm en una superficie inclinada ofrece contacto casi puntual con un centro repetible. Tres almohadillas reemplazan a una plana.
- Anidamiento en la base, no en las paredes. Fundir la participación de localización en una almohadilla mecanizada o post-mecanizada que no tenga inclinación. Donde la pieza ya recibe una operación CNC, tomar el punto de referencia de la fijación de la misma almohadilla que usa el CNC, para que ambos procesos vean la misma referencia.
Para cuerpos de grifo de zinc, fijamos rutinariamente en la cara de entrada mecanizada más dos bosses fundidos opuestos, y solicitamos al cliente que mantenga la dimensión boss a entrada en 0.15 mm. Cuando eso no es posible, un localizador flotante con resorte con 3-5 mm de recorrido y 40-80 N de precarga absorbe la variación sin perder control de rotación.
Cuánta variación debe tolerar una fijación
Todo lo que el proceso de fundición pueda arrojar a la pieza, la fijación debe absorberlo o rechazarlo. Aquí está el presupuesto que construimos para una pieza de aluminio de tamaño medio, con envolvente de 250-400 mm, antes de cualquier mecanizado.
| Fuente de variación | Magnitud típica (aluminio HPDC) | Magnitud típica (zinc) | Respuesta de la fijación |
|---|---|---|---|
| Desajuste de media del dado / desplazamiento de separación | 0.10-0.35 mm | 0.05-0.15 mm | Absorber con almohadillas coronadas y localizadores unidireccionales |
| Variación de corte por troquelado | 0.20-0.60 mm en la línea de puerta y rebaba | 0.10-0.30 mm | No ubicar en superficies recortadas |
| Crecimiento térmico, pieza a 25 °C frente a 70 °C | 0.20-0.30 mm en más de 300 mm | 0.12-0.20 mm | Enfriar a 35 °C antes de la celda o compensar con una sonda de temperatura |
| Deformación por expulsión del pasador de eyección | 0.10-0.40 mm en paredes delgadas | 0.05-0.20 mm | Soporte bajo marcas de expulsión |
| Desgaste del troquel después de 80,000 disparos | 0.15-0.40 mm en características de la corredera | 0.05-0.15 mm | Diseñar localizadores con ajuste de espaciador de 1 mm |
| Encogimiento de lote a lote / cambio de aleación | 0.10-0.25 mm | 0.05-0.10 mm | Re-calificación anual del nido |
Dos comportamientos se derivan de esta tabla. Primero, ningún fijador rígido diseñado con nominal sobrevive a una cuarta parte de la vida útil del troquel; necesitas localizadores ajustables con espaciadores de 1-2 mm y un método de bloqueo que no pueda desplazarse. Segundo, un fijador que absorbe todo produce una pieza que no está ubicada en ningún lugar. Hay una división deliberada: localizar con firmeza en dos características, flotar en el resto. Nuestro objetivo es una repetibilidad de anidamiento de 0,05 mm en la lectura total del indicador durante 30 ciclos de carga-descarga, medido en las características que importan para la trayectoria de acabado, y lo verificamos con un indicador de dial en la fundición real, no en un bloque de calibración.
La temperatura de la pieza merece una nota específica. El aluminio se expande aproximadamente entre 21-23 µm/m·K. Una pieza de 300 mm que entra en el fijador a 70 °C directamente de la prensa de recorte y se enfría a 30 °C en la celda se encogerá aproximadamente 0,25 mm durante el ciclo. Si la pasada de rectificado se realiza primero y la pasada de pulido se realiza cuatro minutos después, las dos pasadas ven diferentes piezas. Normalizar a la temperatura ambiente, que es lo que recomendamos, o secuenciar la eliminación de material pesado al final.
Estrategia de sujeción y niveles de fuerza que no deforman
La pinza tiene exactamente un trabajo: mantener la pieza en los localizadores a través de la mayor fuerza de herramienta que la celda verá jamás. Todo lo demás sobre ella es riesgo.
Presupuesto de fuerza. Para un husillo que opera con una rueda de contacto de 100 mm a 1800-2200 rpm con 40-80 N de fuerza normal y un coeficiente de fricción alrededor de 0,4-0,6 en aluminio, la fuerza tangencial en la pieza es aproximadamente 25-50 N y el momento de vuelco sobre el plano del localizador es lo que debes resistir. Dimensionamos las pinzas con un margen de 3 veces sobre la reacción calculada, que para la mayoría de piezas de fundición a presión y zinc se sitúa en estos rangos:
- Hardware pequeño de zinc (palanca, escudo, 60-150 mm): 150-400 N de fuerza de sujeción total, dos o tres puntos de sujeción.
- Carcasa de aluminio mediana (250-400 mm): 400-1200 N de fuerza de sujeción total, tres o cuatro puntos de sujeción.
- Fundición estructural grande (500-800 mm): 1200-2500 N, de cuatro a seis puntos de sujeción, a menudo con una pinza oscilante y un gato de soporte bajo cada pinza.
Límites de distorsión. Las paredes de fundición para partes de grifo y hardware miden entre 1,5 y 3,0 mm. La presión de contacto en una pared sin soporte de 2 mm por encima de aproximadamente 1,0 MPa deja una huella visible en la superficie, y por encima de 1,5 MPa se puede agrietar una pieza de zinc en un radio. Distribuye la carga: almohadillas de sujeción de 15-25 mm de diámetro, o una barra de ancho completo en una nervadura.
Reglas de colocación que previenen la mayoría de las quejas de distorsión:
- Sujeta directamente sobre un localizador, o a menos de 15 mm de uno. Una pinza en medio de un tramo convierte la pieza en una viga.
- Apoya las nervaduras y los salientes desde abajo con un gato fijo antes de que la pinza baje, para que la pinza no doble el fondo de la fundición en el fijador.
- Sujeta en superficies no cosméticas, o en superficies que se pulirán más tarde en el mismo ciclo. Una marca de pinza en una cara pulida de clase A es un rechazo.
- Mantén las pinzas fuera del cono de aproximación de la herramienta. Una pinza que el husillo debe esquivar cuesta tiempo de ciclo y obliga a ángulos incómodos en la muñeca.
Actuación. Las pinzas neumáticas oscilantes a 0,4-0,6 MPa son las predeterminadas para celdas de rectificado en seco; son económicas, rápidas y fáciles de interconectar. Cuando la celda funciona con agua o con pasta de pulir, usa cuerpos de acero inoxidable, sensores IP65 o superiores y desagües en el punto más bajo. Las pinzas hidráulicas solo valen la pena por encima de unos 2000 N. Para piezas muy ligeras, un nido de vacío con 60-80 kPa y cuatro ventosas es más rápido que cualquier pinza mecánica, siempre que la cara trasera de la fundición sea lo suficientemente plana para sellar; requerimos una banda de planitud de 0,3 mm en la cara de sellado.
Placas de cambio rápido y repetibilidad de herramientas
La mayoría de las celdas de acabado trabajan con familias de piezas, no con piezas individuales. Una planta de grifos puede pasar 12 cuerpos por una celda; un fundidor puede manejar seis carcasas. El tiempo de cambio decide si la celda es rentable en esa mezcla.
La interfaz mecánica que estandarizamos:
- Acoplamiento de pin y manguito de punto cero o H7 en un círculo de pernos de 200-400 mm, proporcionando una repetibilidad de placa a placa de 0,010-0,020 mm medida en los pines de referencia de la herramienta.
- Paso de aire y sensor en la placa base, por lo que una placa de fijación se acopla con una conexión neumática y un conector eléctrico; objetivo de menos de 20 segundos para el intercambio físico.
- Llave mecánica por lo tanto, una placa no puede estar anclada 180 grados fuera. Parece trivial; es el error de puesta en marcha más común en la primera semana.
- ID de herramientas a través de un pasador codificado, una etiqueta RFID o una resistencia simple en el conector, para que el controlador del robot cargue el programa correcto. La desajuste entre programa y placa es un fallo, no una pieza defectuosa.
La medición de repetibilidad importa más que el número en el catálogo. Medimos los mismos tres puntos en una fundición de producción, cargamos y descargamos 30 veces, y tomamos la dispersión. La aceptación para un nido de rectificado es de 0,05 mm; para un nido de pulido en piezas cosméticas, 0,03 mm, porque una pasada de pulido no tiene remoción de material para ocultar errores. Las placas se vuelven a calificar cada 3-6 meses o cada 250.000 ciclos, lo que ocurra primero, y después de cualquier accidente.
Objetivo de cambio para una familia bien diseñada: cambio de placa en menos de 60 segundos, selección de programa en menos de 30 segundos, verificación de la primera pieza en menos de cinco minutos incluyendo una comprobación de calibración. Eso es lo que hace viable una celda de dos turnos con una mezcla de 12 piezas.
Materiales de fijación y superficies de desgaste
El polvo de rectificado es abrasivo, conductor y, con aluminio, potencialmente explosivo. La fijación vive en ese entorno.
- Localizadores y nidos: Acero preendurecido 4140 o acero de herramienta, endurecido a 40-48 HRC para aluminio, 52-58 HRC donde el localizador soporta deslizamiento. Las piezas de zinc son menos abrasivas, por lo que 30-35 HRC es aceptable. Los botones localizadores reemplazables en calzos de 2 mm mantienen la ajuste simple.
- Superficies de desgaste en el camino del polvo: cromo duro o una cubierta de acero inoxidable sacrificial de 2 mm. Un localizador que se desgasta 0,05 mm en un mes es un problema de capacidad que parece un problema del robot.
- Superficies sin contacto: Placa de aluminio 6082 o 6061 para el cuerpo del fijador que mantiene el peso bajo, lo cual importa porque la carga útil del robot y la masa de la placa se compensan directamente.
- Sellado y rodamientos: todo lo que tenga un rodamiento deslizante dentro de 500 mm del punto de rectificado necesita un laberinto o un fuelle. Los rodamientos lineales estándar en un entorno de polvo de aluminio fallan en semanas.
- Corrosión: Con pulido húmedo o compuesto a base de agua, usar fijaciones de acero inoxidable y rutas de drenaje; las fijaciones de acero dulce se oxidan completamente y luego el localizador no puede ajustarse con calzos.
La extracción es parte del fijador, no un accesorio. El nido no debe crear bolsillos muertos donde se acumule polvo. Buscamos una velocidad de captura de 0,5-1,0 m/s en el punto de contacto de la herramienta y cubrimos el nido para que el flujo de aire pase sobre la pieza en lugar de alrededor. Cuando la celda rectifica aluminio, la revisión del diseño del fijador incluye la recolección de polvo y la revisión de deflagración, porque un fijador que atrapa polvo en una caja es un peligro independientemente de qué tan bien localice.
Alcance del robot, envolventes de interferencia y distribución de la estación
La geometría del fixture decide los ángulos de la muñeca, y los ángulos de la muñeca deciden el tiempo de ciclo y la vida útil del husillo.
Reglas prácticas de distribución:
- Mantén la zona de acabado dentro del 60-75 por ciento del alcance máximo del robot. En extensión total, se pierde rigidez y la repetibilidad del recorrido se degrada; un robot de 0,05 mm se convierte en uno de 0,15 mm.
- Mantén una separación mínima de 50 mm entre el cuerpo del husillo y la columna de sujeción o fixture más cercana durante toda la trayectoria, verificado en simulación offline con el modelo real de la herramienta incluyendo la tuerca, la brida y la cubierta antipolvo.
- Limita la articulación de la muñeca a aproximadamente ±100 grados en los ejes 5 y 6 en la trayectoria de trabajo. Los ángulos extremos de la muñeca acortan la vida del cable y colocan el centro de gravedad de la herramienta fuera del rango especificado.
- Coloca la estación de carga fuera del envolvente de seguridad ISO 13855 del robot o detrás de una puerta con bloqueo y cortina de luz que atenúe solo donde la transferencia de piezas esté completamente protegida.
- Para mesas giratorias de múltiples estaciones, mantén la masa de la estación dentro del 10 por ciento en toda la mesa para que el índice no tenga que luchar contra una carga desequilibrada.
La presentación de la pieza también decide si necesitas un posicionador servo. Si la fundición debe terminarse en cinco caras y las características están a más de 120 grados de separación, un posicionador servo de un eje en la mesa del fixture suele ser más barato que una contorsión del robot, y mejora el ángulo de aproximación de la herramienta, lo que mejora directamente la consistencia del acabado superficial.
Cerrando el ciclo: compensación por desgaste del medio y repetibilidad del recorrido
El medio abrasivo es la mayor variable no controlada después del fixture. Comportamiento de las bandas y ruedas de láminas a lo largo de su vida útil:
- Una banda de zirconia nueva corta de manera agresiva y funciona fresca; después de 20-30 minutos en aluminio, se glasea, la tasa de corte cae entre un 30 y un 50 por ciento y la pieza se calienta.
- Las ruedas de láminas pierden diámetro continuamente; una rueda de 100 mm hasta 92 mm cambia la geometría de contacto y la velocidad superficial efectiva en un 8 por ciento.
- Las ruedas de pulido se cargan con compuesto; una rueda cargada pule de manera inconsistente y deja residuos de compuesto en el interior de los recesos.
Métodos de compensación, en orden creciente de capacidad:
- Cambio de herramienta basado en tiempo a un intervalo fijo derivado de un estudio de capacidad de herramienta desgastada. Simple y adecuado para desbarbado grueso con tolerancia de 0,3 mm.
- Husillo flotante controlado por fuerza con una ventana de fuerza cerrada. Una cabeza flotante que soporta 50 N ±3 N ofrece una remoción de material mucho más consistente que un recorrido controlado por posición, porque sigue la variación de la pieza así como el desgaste del medio.
- Cambio automático de herramienta con medición de diámetro, donde el soporte de husillo lleva de cuatro a ocho cabezas y el controlador compensa por el diámetro medido de la rueda. Necesario para celdas de pulido que funcionan sin supervisión durante un turno.
- Medición en proceso, ya sea una sonda en el robot o una estación de medición que mide una dimensión crítica cada N piezas, alimentando una compensación de vuelta a la trayectoria. Solo vale la pena por encima de aproximadamente 30,000 piezas al año en una característica ajustada.
La verificación de la trayectoria debe ser una actividad programada, no una reacción a material defectuoso. Ejecutamos una pieza de control a través de la celda al inicio de cada turno, medimos tres dimensiones y las registramos. Una desviación superior a 0.05 mm en una celda de rectificado o 0.03 mm en una celda de pulido activa una revisión del localizador de fijación antes de que alguien toque el programa del robot. Esa disciplina detecta localizadores desgastados y mesas desequilibradas mucho antes de que lo haga el departamento de calidad.
Para entender la capacidad del proceso aguas arriba contra la que se está fijando, consulte tolerancias de fundición a presión de aluminio, y para la arquitectura de la celda en sí, cómo funcionan las máquinas automáticas de desbarbado para fundiciones.
Lista de verificación para el diseño de fijaciones
Antes de liberar una fijación a producción, requerimos que cada ítem a continuación sea respondido con un número, no con un sí.
- Datos primarios, secundarios y terciarios identificados en el dibujo del molde, con la mitad del molde anotada para cada uno.
- Tipo de localizador y radio de contacto para cada superficie dibujada; no se permite una almohadilla plana en una pared dibujada.
- Presupuesto de variación de diseño por característica, con el total esperado más grande listado y el rango de la fijación excediéndolo en 1.5 veces.
- Rango de calzas en cada localizador ajustable, mínimo 1 mm, con un método de bloqueo que sobreviva a la vibración.
- Cantidad de abrazaderas, fuerza total y presión de contacto en la pared más delgada, calculadas y no adivinadas.
- Reacción de la abrazadera contra la fuerza de herramienta en el peor caso con un margen de 3x.
- Verificación de distorsión: medir la pieza en la fijación, soltarla y volver a medir. Aceptación por debajo de 0.05 mm en características críticas.
- Repetibilidad del apilamiento en más de 30 ciclos, en fundiciones de producción, medido y registrado.
- Repetibilidad de la interfaz de cambio rápido, método de identificación de herramientas, característica de encaje.
- Tiempo de cambio medido con el operador real, no con el ingeniero.
- Verificación de interferencias en simulación con modelo completo de herramienta, 50 mm de separación, en los extremos de la trayectoria.
- Velocidad de captura de polvo en el punto de la herramienta y en las rutas de drenaje en la fijación.
- Vida útil del medio por herramienta, método de compensación y mecanismo de desplazamiento.
- Verificación del inicio del desplazamiento, dimensiones medidas, gráfico de control abierto.
La última pregunta es quién posee el diseño de la fijación, porque una fijación diseñada por un integrador de robots que nunca ha visto el dibujo del molde es una fijación que volverás a construir.
DZ Machinery diseña y construye la celda en torno a la familia de piezas, no a la pieza. Eso significa que la fijación, la distribución de la celda robotizada, el paquete del husillo, la extracción de polvo y el cálculo del tiempo de ciclo se diseñan juntos, con placas y nidos de fijación construidos para la familia, de modo que una nueva variante sea una placa y un programa en lugar de un proyecto nuevo. Si estás planificando una celda de acabado para carcasas de fundición a presión, cuerpos de grifos de zinc o componentes de hardware, envíanos los dibujos de las piezas y el volumen anual, y nuestro equipo de ingeniería te devolverá un concepto de fijación, una distribución de estación y una estimación del tiempo de ciclo y rendimiento que podrás comparar con tus propios números.