Seguridad de la célula de acabado robótico: cortinas de luz, polvo y bloqueo
Una celda robótica de rectificado y pulido concentra varios peligros que la mayoría de las operaciones de mecanizado mantienen separados: herramientas de alta velocidad en rotación, chispas voladoras, polvo metálico combustible fino, ruido broadband fuerte y un brazo robot que se mueve con suficiente fuerza para causar lesiones graves. Trate la celda como un sistema, no como una colección de protecciones, y el diseño de seguridad se convierte en un problema de ingeniería de procesos en lugar de una simple lista de verificación de cumplimiento. En este artículo recorremos el inventario de peligros para el desbarbado y pulido, las capas de protección que especificamos en una celda de maquinaria DZ, el problema específico de explosiones de polvo de aluminio y zinc, y los procedimientos de bloqueo y enseñanza que mantienen el sistema seguro en el uso diario.
Inventario de peligros en rectificado y pulido
Antes de especificar una protección, enumere lo que realmente puede dañar a alguien. Para el acabado de aluminio y zinc fundido a presión, los peligros dominantes son:
- Herramientas en rotación. Las bandas abrasivas funcionan a una velocidad superficial de 15 a 35 m/s; las ruedas de láminas y las almohadillas de pulido giran a varios miles de rpm. El contacto con la piel elimina carne más rápido de lo que la mayoría de las personas espera, y un guante atrapado puede arrastrar una mano hacia la rueda.
- Partículas y chispas expulsadas. La eliminación de la compuerta en una fundición arroja fragmentos duros. En una banda de 25 m/s, una partícula de 2 mm deja la zona de contacto a una velocidad que penetra las gafas de seguridad ordinarias a menos que estén calificadas.
- Polvo metálico combustible. Los finos de aluminio por debajo de aproximadamente 500 micrones, y especialmente la fracción por debajo de 100 micrones, forman nubes explosibles en la concentración adecuada. El polvo de zinc es menos energético, pero aún se clasifica como combustible. Este es el peligro que la mayoría de las plantas subestiman.
- Ruido. El rectificado de aluminio con banda genera entre 85 y 98 dB(A) en la posición del operador. La exposición de ocho horas por encima de 85 dB(A) requiere protección auditiva y, a menudo, control de ruido mediante ingeniería.
- Calor. La fricción en el punto de contacto eleva la temperatura local de la pieza; una pieza o rueda recién terminada puede quemar al tacto.
- Movimiento robótico. El brazo de 6 ejes se desplaza por un volumen amplio con fuerzas que pueden aplastar o golpear. El riesgo es mayor durante la enseñanza y la recuperación de una falla.
Cada uno de estos se corresponde con una capa de control. El principio que diseñamos es que ninguna capa se confía únicamente: si una protección falla, el bloqueo aún detiene el robot; si un bloqueo es bypassed, la cortina de luz aún activa; si la cortina es superada, la monitorización de velocidad y separación aún limita el movimiento del brazo.
La capa de control para cada peligro se resume a continuación para que la intención del diseño sea explícita en lugar de implícita.
| Peligro | Capa de control principal | Capa de respaldo | Capa de último recurso |
|---|---|---|---|
| Herramientas en rotación | Carcasa fija y puertas con bloqueo interlock | Cortina de luz en la apertura | Interruptor de habilitación en modo enseñanza |
| Partículas expulsadas y chispas | Caja calificada y panel de policarbonato | Flujo de aire de extracción capturado | Protección ocular y facial calificada |
| Polvo metálico combustible | Captura húmeda o seca calificada en la fuente | Alivio y aislamiento por explosión | Conexión a tierra y limpieza húmeda |
| Ruido | Atenuación de la caja | Pantalla acústica local | Programa de protección auditiva |
| Movimiento robótico | Monitoreo de velocidad y separación | Activación de cortina de luz | Bloqueo para trabajo en la envolvente |
Protección de la celda: resguardos, enclavamientos y cortinas de luz
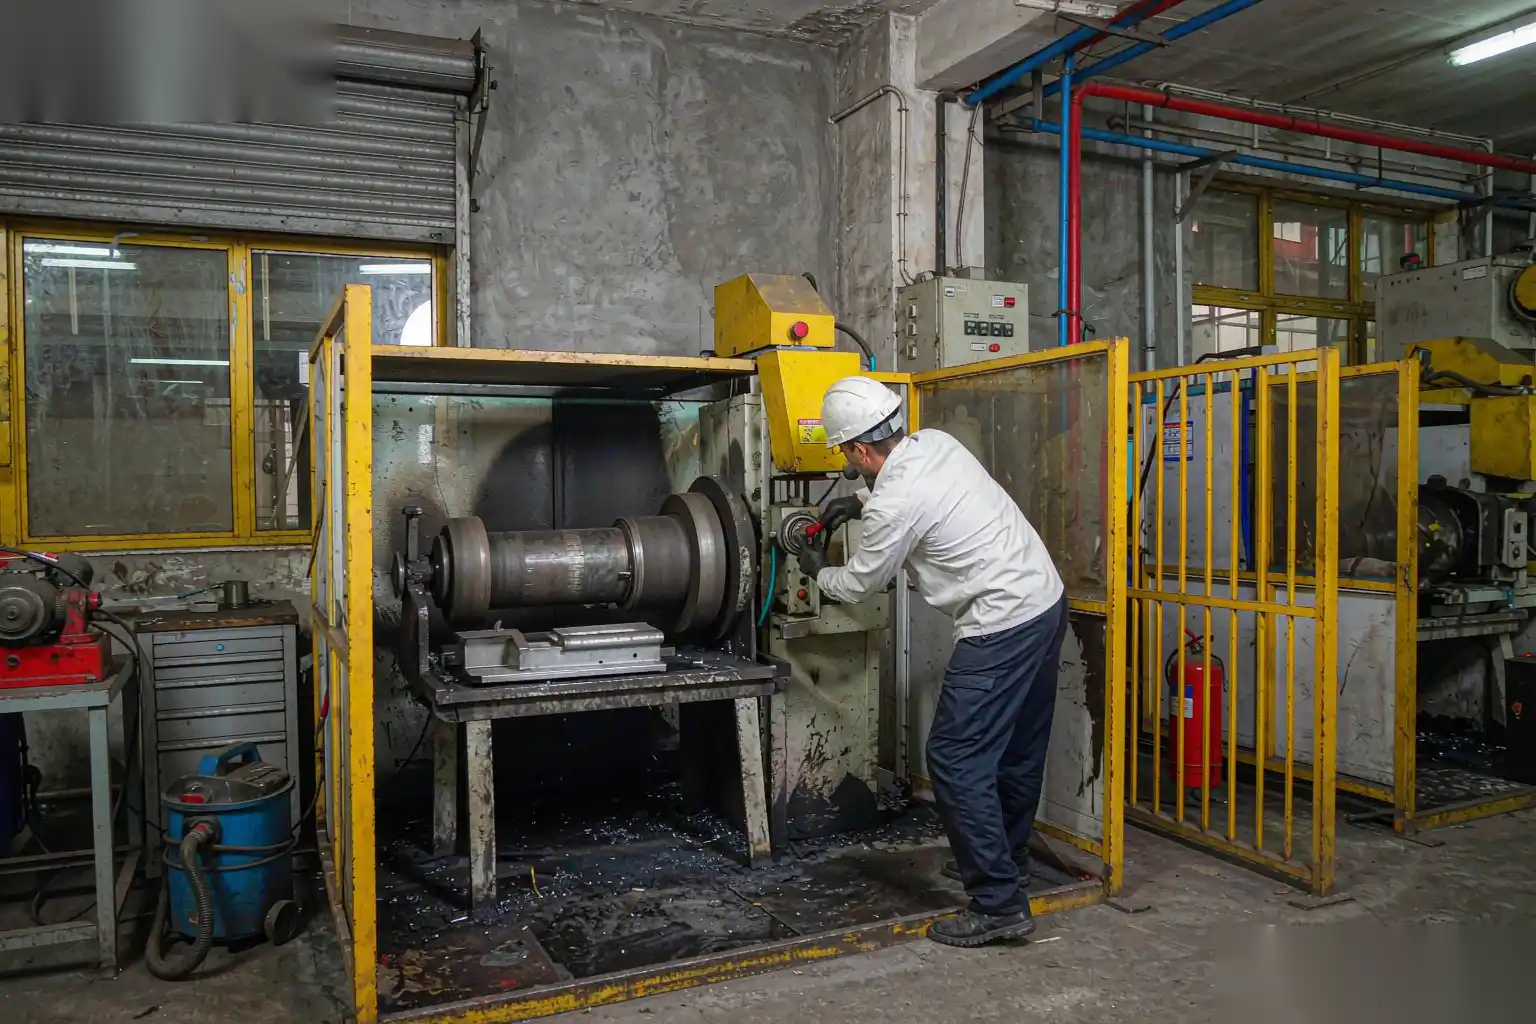
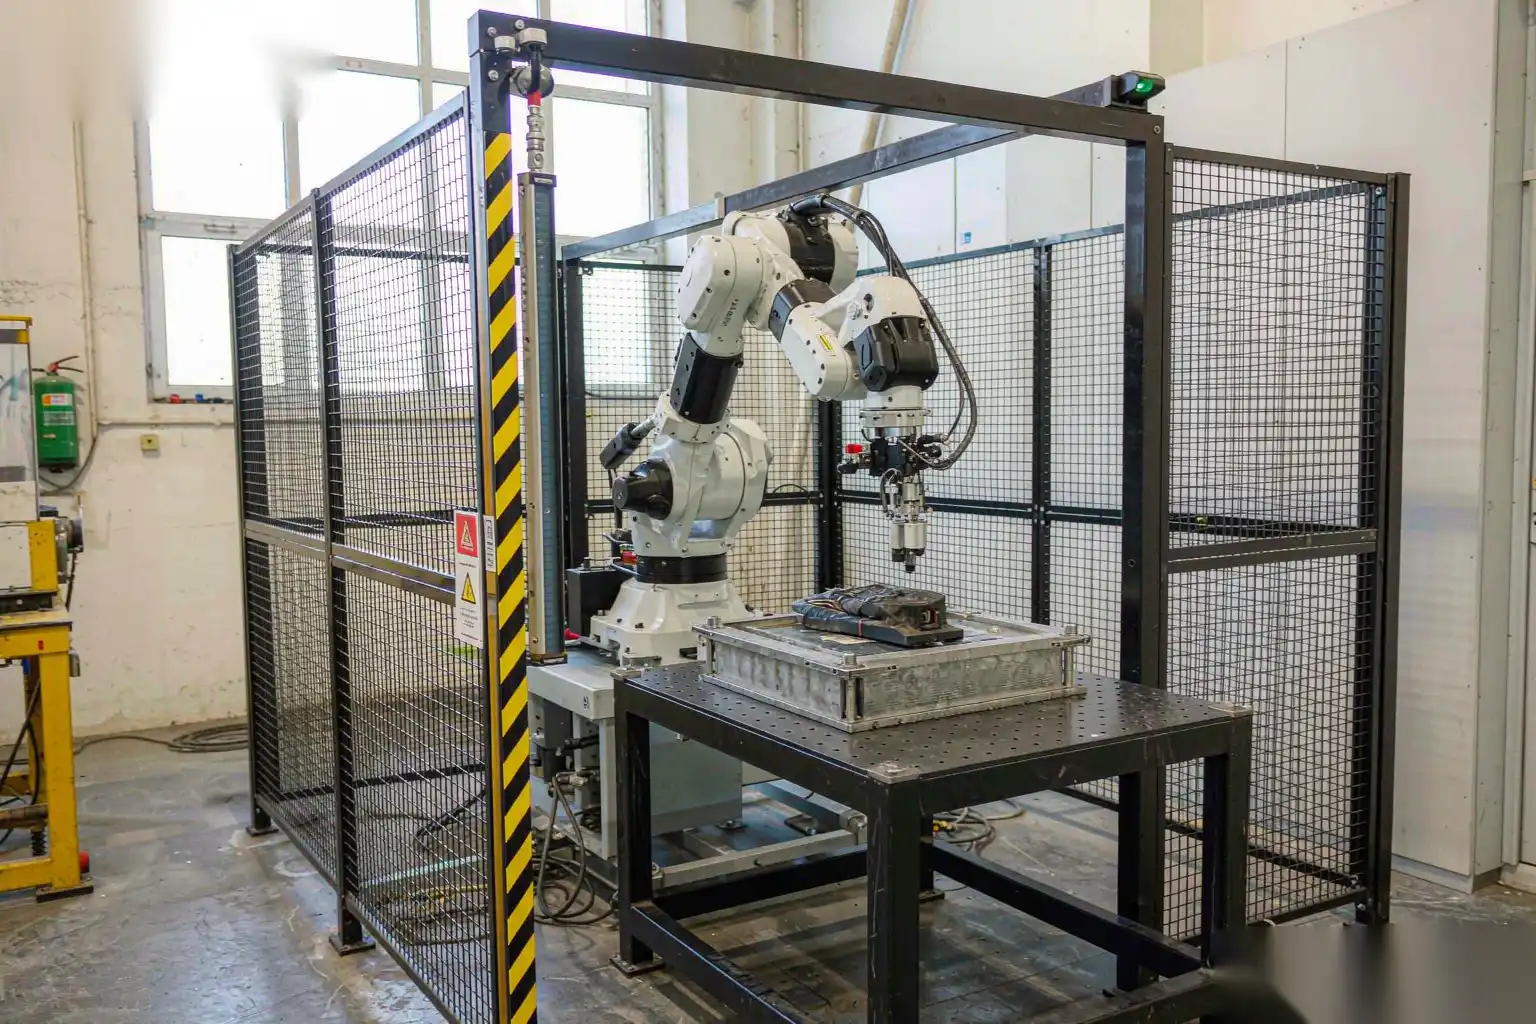
La frontera física es la primera capa. Envolvemos la celda en todos los lados que enfrentan a las personas con resguardos fijos calificados para contener partículas expulsadas, con un panel de visualización de policarbonato calificado en lugar de vidrio. El acceso para carga y mantenimiento es a través de puertas con enclavamientos, no mediante paneles removibles que alguien pueda dejar sin colocar.
Los enclavamientos están cableados como contactos de seguridad de accionamiento positivo, no como sensores de proximidad que puedan ser enmascarados. Una puerta abierta durante la operación hace que el robot pase a un estado de parada segura dentro del tiempo de parada monitoreado, y los husillos pierden energía a través de un relé de seguridad monitoreado. El estado del enclavamiento se registra, por lo que una puerta saltada aparece en el controlador de la celda y en el panel de control de la línea.
Las cortinas de luz forman la protección activa en la apertura de carga y descarga. Puntos de especificación que importan:
- Resolución. Para la detección de manos y brazos, usamos una cortina de resolución de 14 mm o 30 mm dependiendo de la zona de detección requerida. Una resolución más fina aumenta el tiempo de ciclo en la apertura, por lo que se ajusta al riesgo de acceso.
- Altura y cobertura. La cortina debe cubrir toda la apertura, incluyendo el espacio por encima de la línea de cinturón donde es posible alcanzar por encima. Extendemos la altura protegida y añadimos una protección superior fija donde exista riesgo de alcance por encima.
- Tiempo de respuesta y parada. El tiempo total desde la interrupción del haz hasta que el robot se detiene debe ser más corto que el tiempo que tarda una persona en alcanzar el peligro. Calculamos el rendimiento de parada del robot más el huso y ajustamos la distancia de separación de la cortina usando la fórmula estándar de alcance. Si la celda no puede cumplir con la distancia, reducimos la velocidad del robot en esa zona.
- Silenciamiento y bloqueo. Las estaciones de carga necesitan que la cortina se silencie durante una transferencia confirmada de palet. Usamos bloqueo fijo solo en haces definidos y requerimos una confirmación de presencia del dispositivo, nunca un silenciamiento sostenido por el operador, para que una persona no pueda atravesar una cortina silenciada.
Monitoreo de velocidad y separación es la capa que permite que el robot siga trabajando mientras una persona está en el entorno durante la configuración. El controlador rastrea la posición de la persona mediante sensores certificados de seguridad y reduce la velocidad o detiene el brazo si la distancia de separación se cierra. Esto hace que la enseñanza y recuperación sean prácticas sin necesidad de entrar en una jaula completa por cada fallo.
Polvo metálico combustible: aluminio, zinc y control de explosiones
El polvo es el peligro que convierte una celda de acabado rutinario en un problema regulatorio y de seguros. Las partículas finas de aluminio generadas por el molienda en seco son finas, calientes y fácilmente inflamables. La estrategia de control sigue la jerarquía estándar: prevenir la ignición, controlar la concentración y proporcionar alivio en caso de una deflagración.
Elementos clave de diseño en una celda DZ:
- Captura húmeda en la fuente. Preferimos la recolección de polvo de tipo húmedo o una captura sumergida en el punto de contacto para aluminio, porque el agua captura las partículas finas y elimina la fuente de ignición que aún puede permitir un deflagrador. Cuando la recolección húmeda no es aceptable para el proceso, usamos un colector seco dedicado con clasificación para aluminio y protección continua.
- Colectores dedicados, nunca compartidos. El polvo de aluminio no debe mezclarse con otros materiales ni con polvo de acero en un colector común, porque la reacción y el procedimiento de limpieza difieren. Cada celda o grupo de celdas tiene su propia unidad certificada.
- Alivio y aislamiento en caso de explosión. El colector y las tuberías están especificados con válvulas de alivio dimensionadas según los parámetros de deflagración del polvo específico, y con dispositivos de aislamiento en la tubería para que una llama no pueda propagarse hacia atrás en la celda o hacia otra unidad.
- Conexión a tierra y unión a tierra. Todo el recorrido del flujo de aire, el marco de la celda y la herramienta están conectados a tierra común para prevenir la ignición por descarga estática. Se evitan componentes plásticos en el flujo de aire o se hacen disipativos de estática.
- Limpieza y mantenimiento. El polvo acumulado en repisas y suelos es el verdadero reservorio. Diseñamos superficies para que el polvo se desprenda hacia el flujo de captura y especificamos un procedimiento de limpieza húmeda; está prohibido soplar polvo de aluminio con aire comprimido porque vuelve a suspender la nube.
La Seguridad en el lijado y pulido de polvo La guía profundiza en diámetros umbral, energía mínima de ignición y los protocolos de limpieza que entregamos al responsable de EHS de la planta. El punto para el diseñador de la celda es que el control del polvo es parte de la máquina, no una tarea de limpieza separada. Una celda que genera partículas finas más rápido de lo que las captura no es segura por diseño.
El zinc se comporta de manera diferente al aluminio: su polvo es combustible pero su energía mínima de ignición es mayor y la capa de óxido es menos reactiva. La misma disciplina de captura se aplica, pero el dimensionamiento del alivio y la decisión entre húmedo y seco se toman por aleación y por código local. No asumimos que una estrategia de polvo sirve para ambos.
Bloqueo y etiquetado para la aislamiento de energía
Una cortina de luz evita que una persona entre en una celda activa, pero no hace que la celda sea segura para trabajar en su interior. Para cambios de herramienta, mantenimiento de fijaciones y cualquier alcance en el entorno, el bloqueo y etiquetado aíslan toda energía peligrosa: eléctrica, neumática y la energía cinética almacenada en el robot y el huso.
Nuestro procedimiento en una celda DZ:
- Un único punto de aislamiento claramente marcado corta la alimentación de control al controlador del robot, a los accionamientos del husillo y al cambiador automático de abrasivos. Bloquear este punto elimina la capacidad de energizar la celda.
- El aislamiento neumático para los husillos flotantes y las pinzas de fijación se bloquea por separado, porque una pinza aún puede cerrarse sobre una mano con aire almacenado después del bloqueo eléctrico.
- El robot está estacionado en una posición segura definida y el pendiente de enseñanza está configurado en un modo que requiere la llave, por lo que una recuperación de fallo no puede reiniciar el movimiento.
- La energía almacenada se disipa: se confirma que el husillo está detenido, el mecanismo flotante despresurizado y cualquier contrapeso verificado como seguro antes de que una persona entre.
- El bloqueo es del técnico, no un bloqueo compartido de la planta. La etiqueta registra quién, por qué y cuándo, y el estado de la celda refleja el bloqueo en el panel de control.
Una falla común es tratar la cortina de luz como un sustituto del bloqueo. No lo es. La cortina protege a un paso cercano; no protege a alguien que trabaja dentro del espacio contra un reinicio por un fallo remoto o una anulación de mantenimiento. La regla que entrenamos: si estás dentro del espacio protegido, la celda está bloqueada, punto final.
Procedimientos de modo de enseñanza y recuperación de fallos
La mayoría de los incidentes graves en acabado robótico ocurren durante la enseñanza y recuperación, cuando un ingeniero está dentro del espacio con el sistema parcialmente activo. El diseño de la celda debe hacer que la enseñanza segura sea la opción predeterminada fácil.
- Pendiente de enseñanza con interruptor de habilitación de tres posiciones. El robot solo se mueve mientras el interruptor esté en la posición media; soltarlo o presionarlo en exceso lo detiene. Esto es innegociable y se aplica en firmware, no como un procedimiento.
- Velocidad reducida en enseñanza. El movimiento en modo de enseñanza está limitado a una velocidad baja, típicamente 250 mm/s o menos, para que una colisión sea sobrevivible.
- Control de canal único. En enseñanza, solo el pendiente puede comandar el movimiento; los inicios externos están deshabilitados. Una limpieza de fallo no reanuda automáticamente el programa.
- Recuperación definida. Después de un paro de emergencia o fallo, la celda requiere una secuencia de reinicio deliberada desde el pendiente, vuelve a posicionar el robot y confirma el estado del fijador antes de reanudar. No continúa a mitad de camino a ciegas.
- Indicación visual y audible. El modo de enseñanza se anuncia mediante un baliza y un tono distintivos para que cualquiera que se acerque sepa que la celda está en un estado parcialmente activo.
Documentamos estos pasos en el manual de la celda y capacitamos al personal de mantenimiento del cliente en ellos antes de la entrega, porque una celda segura operada por una persona no entrenada no es una celda segura. La formación cubre no solo los botones, sino también el por qué: por qué una cortina silenciada es peligrosa, por qué el bloqueo es separado de la protección, y por qué el polvo de zinc y aluminio se maneja de manera diferente.
Integración de la seguridad en el diseño de una celda DZ
La seguridad se diseña desde el primer esquema, no se añade después de que el proceso está definido. En una celda de desbarbado y pulido de maquinaria DZ, la arquitectura de seguridad se construye de la siguiente manera.
- Evaluación de riesgos primero. Realizamos una evaluación de riesgos basada en tareas contra la pieza, herramienta y ciclo reales antes de definir el diseño, identificando cada peligro, su probabilidad y la capa de reducción de riesgos requerida. La especificación de protección proviene de esa evaluación, no de una plantilla genérica.
- Control con clasificación de seguridad. El controlador de la celda utiliza un PLC y accionamientos con clasificación de seguridad, con funciones monitorizadas de parada, velocidad segura y desconexión segura del par, por lo que la protección se aplica en hardware certificado en lugar de en lógica de aplicación que puede ser modificada.
- Diseño zonificado. La celda está dividida en zona de carga, zona de proceso y zona de mantenimiento, cada una con su propia protección y su propio procedimiento de entrada, por lo que una persona que carga piezas nunca está expuesta al entorno del proceso.
- Polvo y ruido diseñados conjuntamente. La carcasa que contiene partículas también atenúa el ruido, y la extracción que controla el polvo también aleja el calor y las chispas del punto de contacto. Los tres peligros comparten un flujo de aire diseñado.
- Rastro de auditoría. El estado de bloqueo, eventos de parada de emergencia, disparos de cortinas de luz y estado de bloqueo se registran con marcas de tiempo, proporcionando a la planta un registro EHS y una forma de detectar intentos de eludir las medidas antes de que causen daño.
Para las plantas que construyen una automatización más amplia, el Automatización del acabado superficial: Guía completa para fundiciones coloca esta arquitectura de seguridad de la celda dentro de la línea completa desde el fundido hasta la inspección, y la guía de operaciones secundarias de fundición a presión cubre cómo el recorte, el mecanizado y la secuencia de acabado se unen para que los límites de seguridad se alineen en lugar de superponerse.
Puesta en marcha y verificación continua
Una celda sale de nuestra planta segura, pero solo permanece segura con verificación. La ponemos en marcha con las siguientes comprobaciones y recomendamos que se repitan en intervalos definidos.
- Medición del tiempo de parada. Medimos el tiempo real de parada del robot y del husillo y confirmamos que la distancia de separación de la cortina de luz aún protege, porque el desgaste y los cambios en el firmware hacen variar los números.
- Prueba funcional de enclavamiento. Cada enclavamiento de puerta y protección se activa bajo carga para demostrar que los disparadores de parada segura funcionan y que el husillo pierde energía.
- Verificación de concentración de polvo. Cuando se instala un monitor continuo, verificamos el umbral de alarma frente a la tasa de generación medida en ciclo completo.
- Simulación de bloqueo. Realizamos un bloqueo supervisado con el personal del cliente para confirmar que los puntos de aislamiento y el procedimiento se entienden, no solo se documentan.
El tema recurrente es que la seguridad es una cantidad medida, no una lista de características. Una celda que pasa en la puesta en marcha y nunca se vuelve a verificar acumula lentamente bypasses, cortinas desgastadas y enclavamientos desactivados hasta que el próximo incidente enseña la lección. Construimos el registro y los puntos de prueba para que la verificación sea una parte rutinaria del mantenimiento preventivo en lugar de una carrera anual.
DZ Machinery diseña celdas robóticas de desbarbado, rectificado y pulido con protección integrada, recolección de polvo con clasificación a prueba de explosiones, y procedimientos documentados de bloqueo y enseñanza incorporados desde el primer diseño. Hable con nuestro equipo de ingeniería sobre su celda de acabado y evaluaremos la arquitectura de seguridad en función de su aleación, su pieza y su código local antes de construir cualquier equipo.