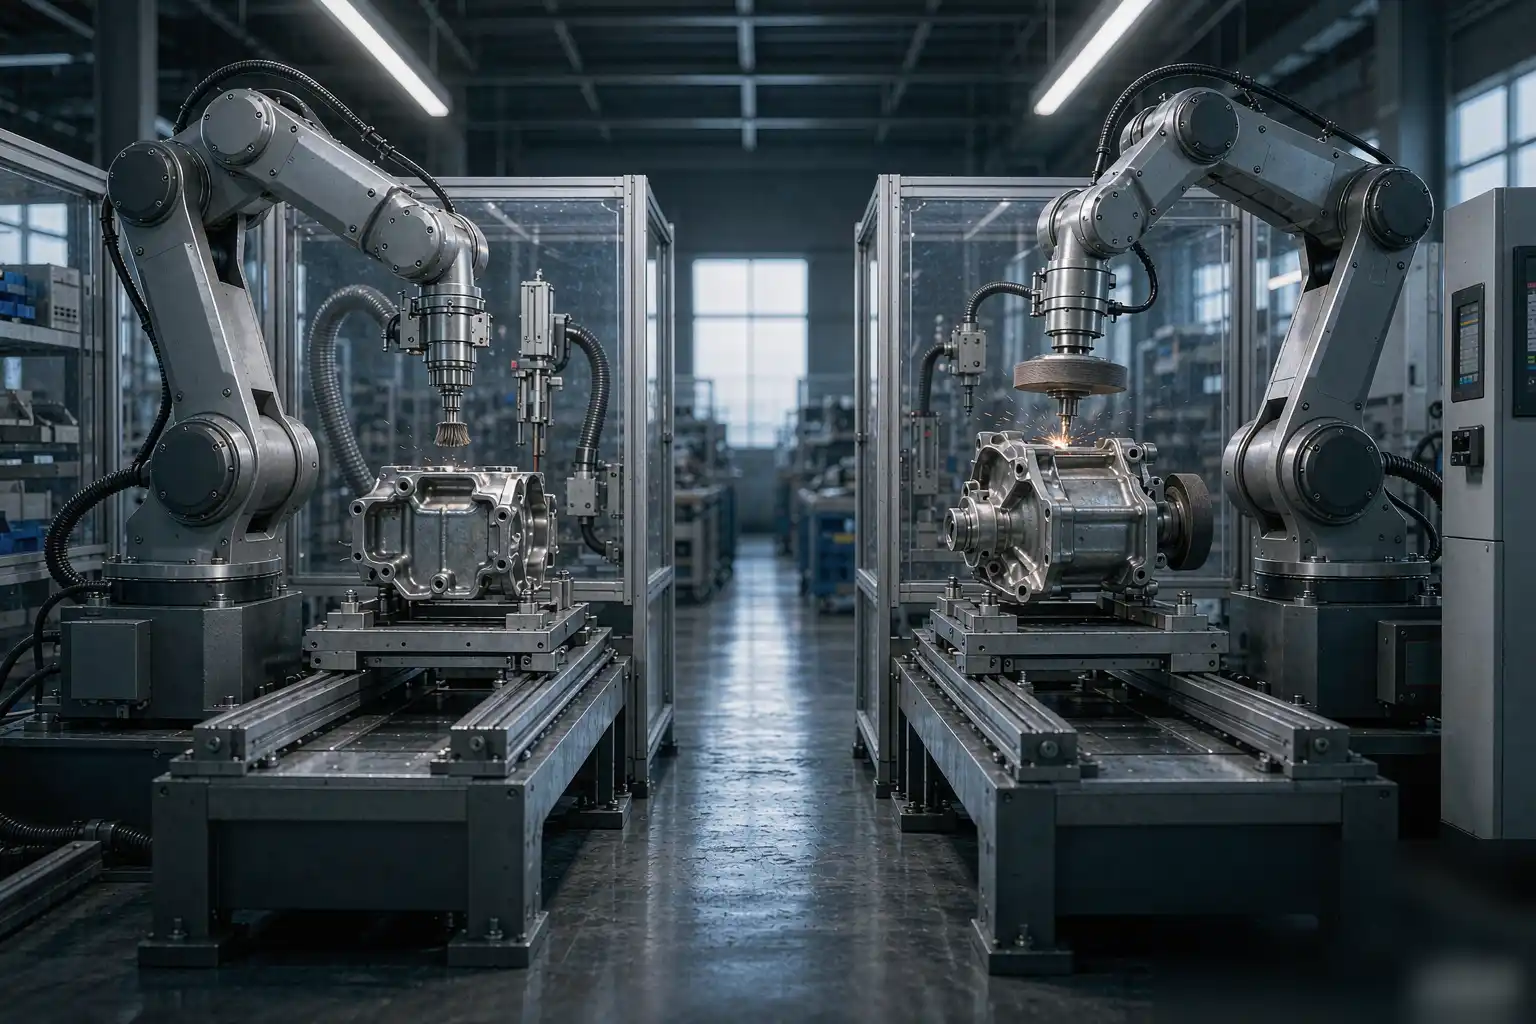
Rectificado robótico controlado por fuerza: cumplimiento que protege la superficie
Por qué el control de posición solo desgasta los fundidos variables
Un robot de seis ejes es una máquina de posicionamiento de precisión. Enséñale una trayectoria y seguirá esa trayectoria en espacio cartesiano con una precisión de aproximadamente 0,02 a 0,1 mm, de manera repetible, durante millones de ciclos. Esa precisión es exactamente el problema cuando la pieza en la fijación no es el modelo CAD nominal. Los fundidos varían. Un fundido puede sobresalir 0,1 a 0,5 mm respecto a lo nominal en una cicatriz de entrada, 0,2 mm por debajo en una pared propensa a hundirse, o estar retorcido 0,3 mm fuera del plano por deformación. Ejecutar una trayectoria de rectificado rígido contra esa variación hace que la fuerza de contacto oscile desde cero hasta varios cientos de newtons en una sola pasada.
Cuando los picos de fuerza, la rueda de rectificado muerde. En aluminio a una velocidad de banda de 25 a 40 m/s, un contacto de 200 N puede eliminar de 0,3 a 0,8 mm de material en una fracción de segundo donde la pieza sobresale, y no eliminar nada donde está por debajo. El resultado es una superficie acanalada, con golpes en los puntos altos y sin tocar en los bajos. El control de posición protege al robot, no a la pieza. Para un cuerpo de grifo cosmético o una cara de sellado que debe mantener una junta, esa variación es un evento de descarte.
El control de fuerza cambia el objetivo de control. En lugar de comandar una posición fija y aceptar la fuerza que resulte, la celda manda una fuerza de contacto objetivo y deja que el robot o el husillo floten para mantenerla. La variación de la pieza se absorbe mediante cumplimiento, no por la superficie.
Cumplimiento activo vs pasivo
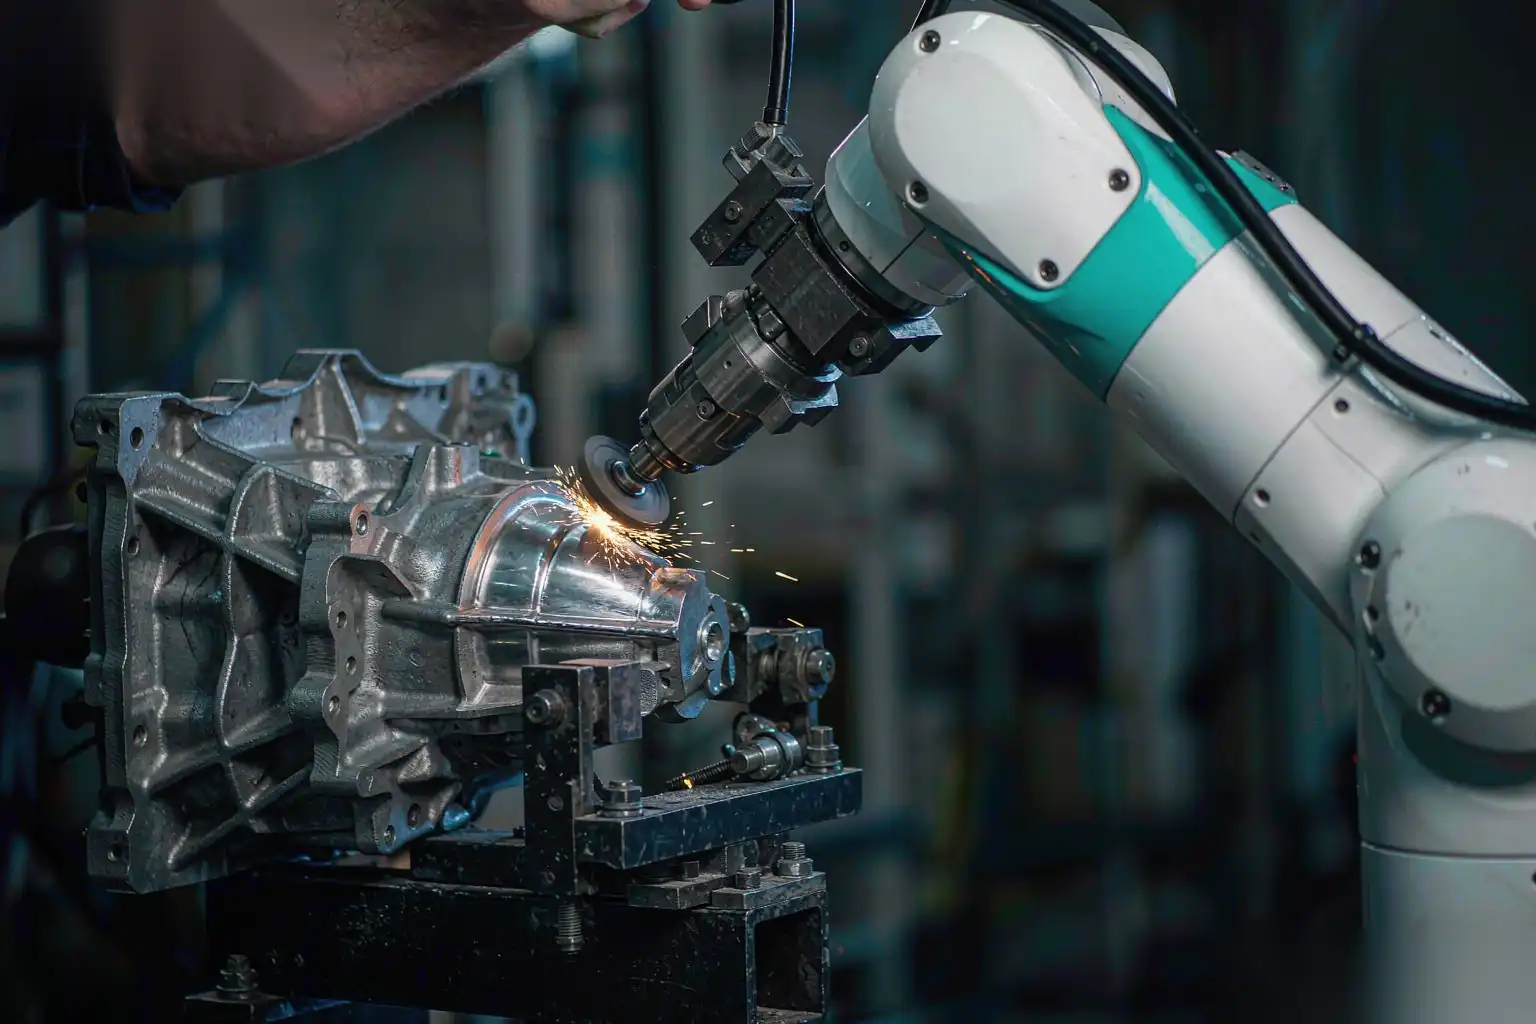
Hay dos formas de hacer que un rectificador robot ceda ante la pieza. Ambos pertenecen a una celda DZ, y la elección depende del rango de fuerza y del ciclo.
El cumplimiento pasivo usa flotación mecánica. Una cabeza flotante neumática o con resorte permite que el husillo suba y baje contra una almohadilla de aire o un conjunto de resortes. La fuerza se establece mediante presión de aire o precarga de resorte. Una flotación neumática típica funciona con 20 a 120 N, ajustable mediante un regulador en pasos de aproximadamente 5 N. La respuesta es rápida y económica, sin un ciclo de control adicional, pero la fuerza varía con la presión de aire y la tasa del resorte no es lineal a lo largo del recorrido. El cumplimiento pasivo es la opción correcta para eliminar rebabas externas donde la banda de tolerancia es, por ejemplo, más 0,3 mm, y la superficie no necesita un acabado espejo.
El cumplimiento activo usa un sensor de fuerza-torque en la muñeca o en el husillo, un servo que impulsa un eje lineal o rotatorio flotante, y un ciclo cerrado que mantiene la fuerza en un punto de referencia. Un sensor de fuerza-torque de seis ejes que lee a 10 a 1.000 Hz alimenta un controlador que mueve el robot o la cabeza flotante para mantener el contacto, por ejemplo, a 45 N más o menos 3 N. Los sistemas activos cuestan más y necesitan ajuste, pero mantienen la fuerza en esquinas, sobre radios variables y en una pieza que está 0,5 mm fuera de lo nominal. La Tabla 1 resume las ventajas y desventajas.
| Tipo de cumplimiento | Rango de fuerza | Respuesta | Mejor uso | Costo adicional típico |
|---|---|---|---|---|
| Flotación neumática pasiva | 20 a 120 N | Rápido, dependiente de la presión | Rebabas externas, rectificado áspero | Bajo |
| — | — | — | — | — |
| Flotación con resorte pasiva | 10 a 80 N | Rápido, no lineal | Desbarbado ligero, cepillado | Bajo |
| Servo de fuerza-torque activa | 5 a 300 N | Bucle cerrado, ±2 a 5 N | Lijado cosmético, preparación para pulido | Medio a alto |
Para la mayoría de las celdas DZ, realizamos flotación pasiva en la estación de desbaste y control de fuerza activa en la estación de acabado, por lo que el material se elimina rápidamente al principio y se mantiene firme más tarde.
Bucles de retroalimentación de fuerza y asentamiento
Un bucle de fuerza activa tiene la misma anatomía que cualquier servo: un punto de referencia, un valor medido, un error y una corrección. El valor medido proviene del sensor de fuerza-torque. La corrección impulsa un eje servo o un pequeño movimiento de robot. La sintonización importa porque el lijado es un contacto rígido, y un bucle de contacto rígido con demasiado ganancia produce vibraciones.
El bucle funciona en tres fases por pasada:
- Enfoque. El robot se acerca a la superficie en modo de posición hasta que se detecta contacto, generalmente un umbral de fuerza de 5 a 15 N.
- Asentamiento. Una vez detectado el contacto, el controlador cambia a modo de fuerza. La fuerza medida supera el punto de referencia en un 10 a 30 por ciento en los primeros 50 a 200 ms mientras la flexibilidad toma juego. Un bucle bien ajustado se estabiliza en menos de 150 ms.
- Seguimiento. Durante el lijado, el bucle mantiene el punto de referencia dentro de un rango mientras la rueda se desgasta. A medida que el abrasivo se desgasta, el robot avanza unos pocos micrones por pasada para mantener la fuerza constante, por lo que el control de fuerza también estabiliza la tasa de desgaste.
Un bucle que está demasiado rígido oscilará, dejando un patrón de tablas de lavar a 20 a 60 Hz en la pieza. Un bucle demasiado suave permite que la fuerza caiga en las esquinas, donde la carga centrípeta reduce el contacto. Ajustamos las ganancias proporcional y derivativa en función de la rigidez real de la pieza en el soporte, no en una prueba de banco, porque la deflexión del soporte de 0,05 a 0,2 mm cambia el contacto efectivo tanto como la variación en la fundición. Esa rigidez del soporte es la razón por la que planificamos la estrategia de localización y sujeción junto con el proceso de acabado, como se explica en nuestro diseño de soporte de acabado robótico trabajo en control de planitud y datum.
Ajuste de fuerza a la tasa de remoción por material
La fuerza de contacto determina cuánto material se elimina por segundo, y la relación es específica del material porque la dureza y el comportamiento de fusión difieren. La Tabla 2 muestra las bandas de trabajo que usamos en celdas DZ.
| Material | Fuerza sugerida | Velocidad de banda o rueda | Eliminar tasa | Riesgo si es demasiado alto |
|---|---|---|---|---|
| Aluminio A380/ADC12 | 30 a 70 N | 25 a 38 m/s | 0.5 a 2.0 cm³/min | Carga, difuminado, muesca |
| Zinc Zamak | 20 a 50 N | 20 a 32 m/s | 0.4 a 1.5 cm³/min | Pérdida dimensional, calor |
| Magnesio | 15 a 40 N | 18 a 28 m/s | 0.3 a 1.2 cm³/min | Chispa, riesgo de incendio |
| Acero inoxidable 304/316 fundido | 50 a 120 N | 20 a 30 m/s | 0.2 a 0.8 cm³/min | Trabajo en endurecimiento, piel de naranja |
| Latón | 25 a 55 N | 22 a 34 m/s | 0.4 a 1.6 cm³/min | Carga, filo acumulado |
El comportamiento clave en aluminio es el esparcimiento. Después de aproximadamente 70 N con una banda opaca, el aluminio no corta limpiamente; se esparce y llena la banda, aumentando la fricción y el calor hasta que la superficie se vuelve gris y el Ra sube de 0.8 a 3.0 µm o más. El control de fuerza previene esto porque mantiene la rueda en el corte, no en la pieza. En acero inoxidable, domina el riesgo opuesto: muy poca fuerza permite que la banda roce y endurezca la superficie, aumentando la dureza de 180 a 280 HV localmente y arruinando el pulido posterior. El control de fuerza mantiene la banda en el corte donde debe estar.
La tasa de remoción también determina el tiempo de ciclo. Si una marca en la puerta necesita remover 4 cm³ y la celda trabaja con aluminio a 1.5 cm³/min, esa característica requiere aproximadamente 2.7 minutos de contacto, más aproximación y retracción. El control de fuerza te permite empujar el extremo superior de la banda de forma segura, porque el lazo se retrae si la pieza sobresale en lugar de arañarla.
Cómo la flexibilidad protege las tolerancias y el pulido posterior
El beneficio downstream del control de fuerza es la consistencia, y la consistencia es lo que necesita el siguiente proceso. Tres efectos son importantes:
- Control dimensional. Mantener la fuerza en plus o minus 5 N mantiene la profundidad de corte en aproximadamente 0.05 a 0.15 mm en una fundición variable, de modo que una cara de sellado se mantiene en su banda de plus 0.2 mm en lugar de ser arañada hasta minus 0.3 mm.
- Uniformidad superficial. Una fuerza constante proporciona un Ra constante, típicamente de 0.4 a 1.6 µm en una banda de 120 a 240 grit, sin escollos. La estación de pulido que sigue ve la misma superficie de inicio en todas partes, por lo que el compuesto de pulido y el tiempo son predecibles.
- Vida útil de la herramienta. Debido a que la fuerza está limitada, la banda o rueda se desgasta de manera uniforme en lugar de tener picos en los puntos altos. Vemos que la vida de la banda mejora entre un 20 y un 40 por ciento al pasar de un rectificado rígido a uno controlado por fuerza en la misma pieza.
Para un grifo o cara de cerradura que va a pulirse, esta es la diferencia entre una celda que necesita un operador vigilando para evitar arañazos y otra que funciona sin supervisión. El desbarbado automatizado de aluminio siempre combinamos el robot de acabado con un robot de acabado controlado por fuerza por exactamente esta razón.
La rigidez del soporte es parte del lazo de fuerza
Un punto que se pasa por alto: el lazo de fuerza mide la deflexión neta del robot, husillo, cabeza flotante, soporte y pieza. Si el soporte se deforma 0.15 mm bajo 50 N, el sensor solo detecta el residual, y el robot flota en la deflexión pensando que está siguiendo la pieza. La pieza entonces se corta donde el soporte es blando. Diseñamos soportes para acabado con un objetivo de rigidez de al menos 1 a 2 N por micrón en el punto de contacto, lo que generalmente requiere un datum de tres puntos, un apoyo sólido y una pinza que tira contra el apoyo en lugar de flotar la pieza.
La ubicación de la pinza también importa. Una pinza cerca del punto de contacto refuerza el corte; una lejos permite que la pieza resuene a 80 a 200 Hz y el lazo de fuerza lucha contra la resonancia. Colocamos las pinzas dentro de una espesor de pieza de la zona de rectificado donde la geometría lo permita, y amortiguamos el soporte con almohadillas de elastómero solo donde la pieza misma sea frágil. Para piezas propensas a deformaciones y planitud pérdida, añadimos un pasador de soporte en la esquina inferior para que el robot no roce contra una torsión.
Procedimiento de ajuste que usamos en una celda DZ
Configurar el control de fuerza es repetible si sigues una secuencia en lugar de adivinar las ganancias:
- Montar la pieza y medir su sobresaliente real en tres puntos con una sonda; registrar la variación.
- Ajustar el flotador pasivo o activo a la banda de material de la Tabla 2, comenzando por el extremo inferior.
- Realizar un pase y registrar la fuerza y Ra; si Ra es alto y la banda carga, reducir la fuerza en 10 N.
- Si la superficie es gris o está difusa, reducir la fuerza y aumentar la velocidad de la banda en 5 m/s.
- Incrementar la ganancia en pequeños pasos hasta que el bucle se estabilice en menos de 150 ms sin vibraciones; retroceder un paso si aparece la tabla de lavar.
- Bloquear el punto de consigna y realizar 30 piezas, midiendo Ra y la profundidad de corte en cada quinta pieza para confirmar la banda.
Este procedimiento toma aproximadamente medio día a un ingeniero de DZ en una pieza nueva y elimina la prueba y error que de otro modo quema bandas y desperdicios.
Cuando el control de fuerza no es suficiente
El control de fuerza resuelve variaciones, no todo. No eliminará una rebaba que la herramienta no pueda alcanzar, por eso las células aún necesitan pasos térmicos o vibratorios para características internas. No arreglará una pieza que esté fuera de planitud por más de la carrera del flotador, aproximadamente 5 a 10 mm en una cabeza pasiva, porque el robot se queda sin cumplimiento. Y no ocultará una explosión de porosidad; si la banda abre un poro, el control de fuerza simplemente sigue el agujero. Esos límites son la razón por la que tratamos el rectificado controlado por fuerza como una estación en una secuencia de acabado completa, no como una solución independiente.
Incorporando DZ en tu célula de rectificado
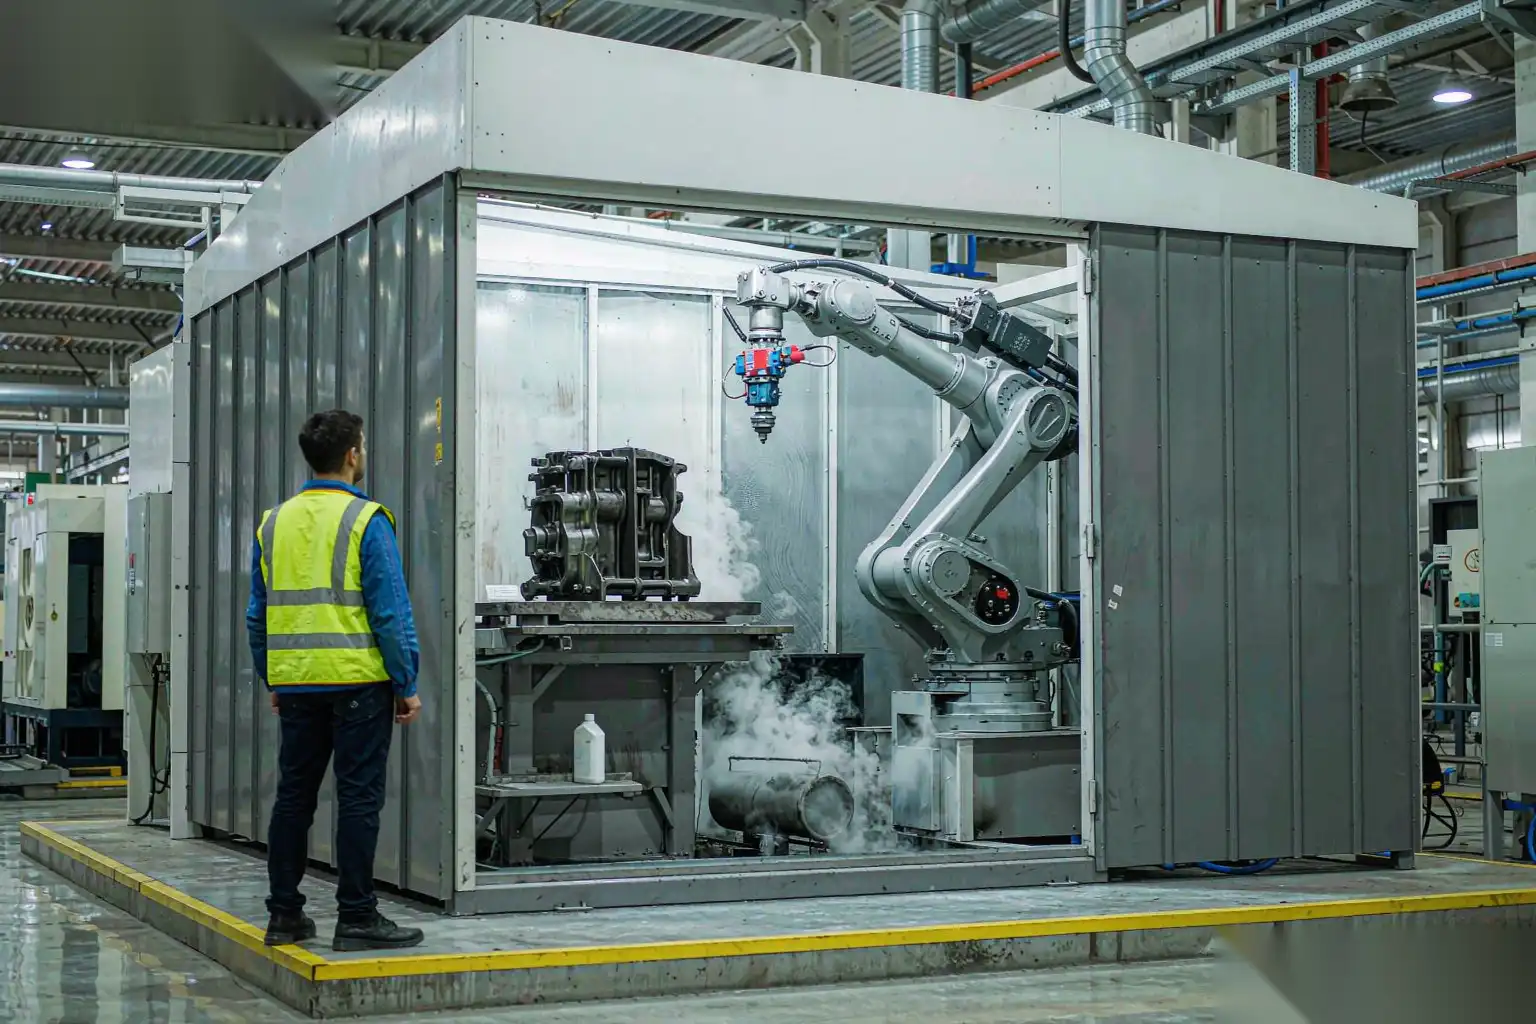
DZ Machinery construye células de rectificado robótico de seis ejes con control de fuerza pasivo y activo, cambio automático de herramientas y mesas rotativas multiestación diseñadas según el material y la tolerancia de tu pieza. Si tus fundiciones están dañando, cargando o fallando en el pulido debido a variaciones de fuerza, envíanos los planos de tu pieza y configuraremos el tipo de cumplimiento, la banda de fuerza y la rigidez del soporte para que la célula mantenga tu superficie y dimensión objetivo sin que un operador tenga que manejar el pendant de enseñanza.