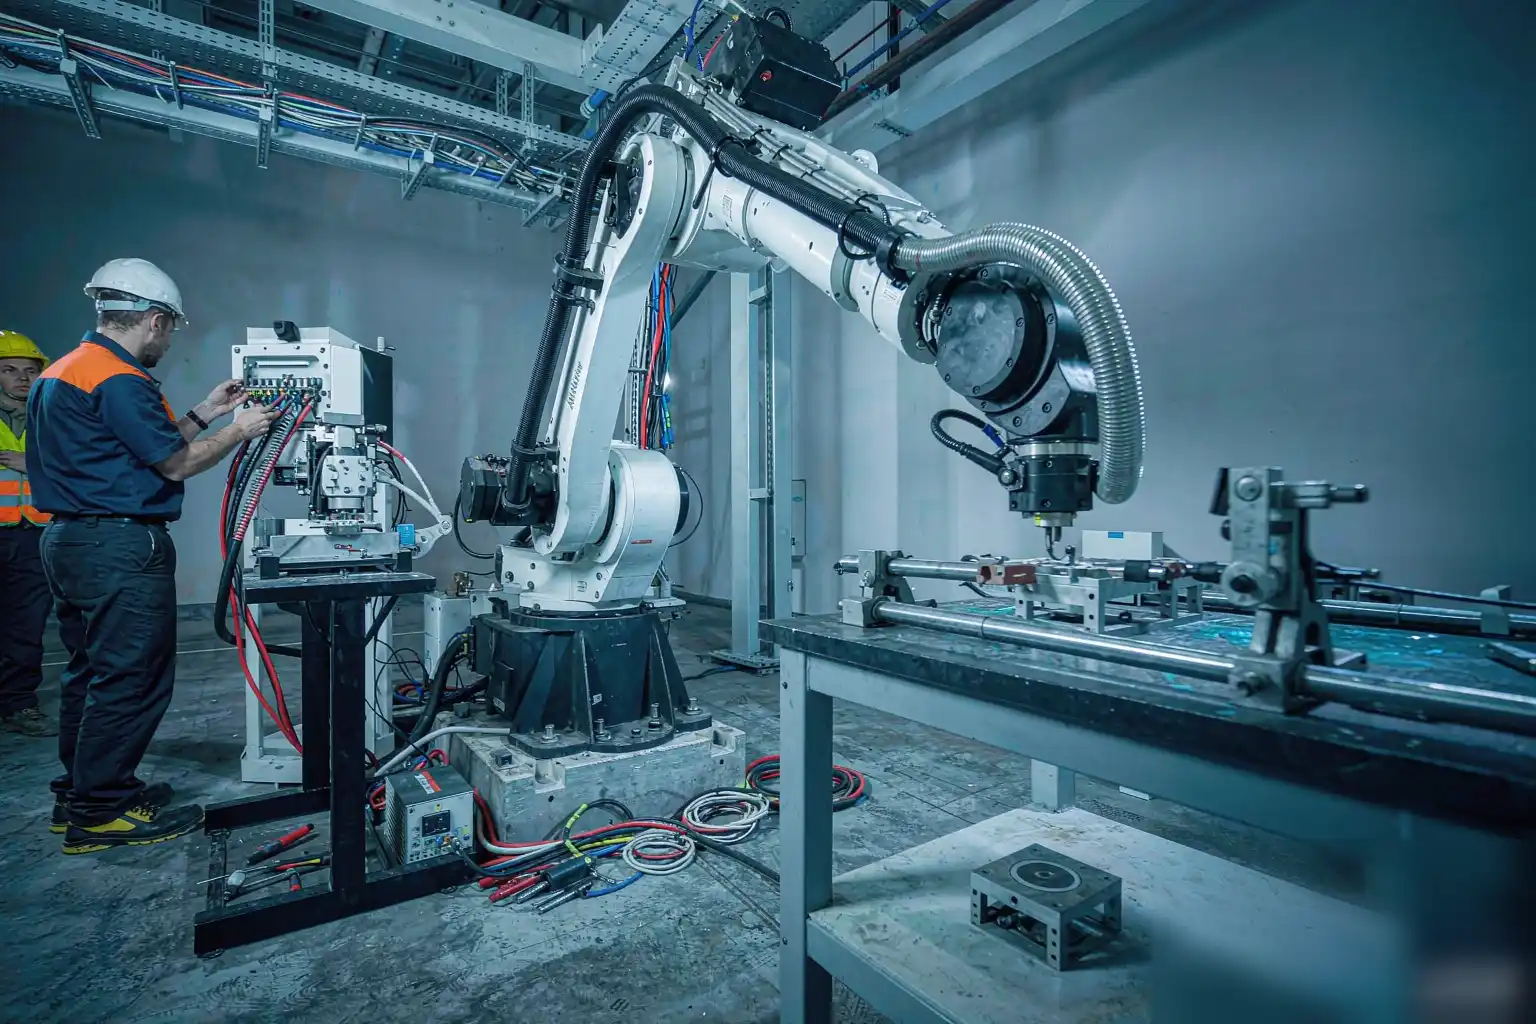
A UN VISTAZO · Configurar una celda de rectificado robótica es más que atornillar un robot a un banco. Es un sistema que combina un robot, husillo, fijación, control de polvo y software en un proceso repetible. Por lo tanto, debes planificar toda la línea antes de comprar hardware. Primero, mapea las piezas que vas a rectificar. Segundo, define la calidad de acabado que debes mantener. Este artículo explica doce pasos prácticos que te llevan desde un suelo desnudo hasta una celda en funcionamiento.
Paso 1: Define tu mezcla de piezas y metas de producción
Comienza enumerando cada pieza que la celda debe procesar, incluyendo material, tamaño y volumen anual. Por ejemplo, una planta de grifería puede producir cuerpos de latón junto con herrajes de acero inoxidable. Por lo tanto, debes estimar el tiempo de ciclo en el peor caso y la rugosidad superficial objetivo. Anota estos números, porque guían cada decisión posterior. Un objetivo de producción claro también te ayuda a justificar la inversión ante la dirección. Revisa nuestro guía de configuración de celdas de pulido robótico cuando tu mezcla incluye componentes fundidos que necesitan tanto rectificado como pulido.
Paso 2: Selecciona la carga útil y alcance adecuados para el robot
La carga útil es el error más común en la configuración de una celda de rectificado robótica. El robot debe levantar el husillo, la herramienta y las fuerzas de reacción del rectificado, no solo el peso de la pieza. Por lo tanto, añade un margen de seguridad de al menos un treinta por ciento a tu carga calculada. El alcance también importa, porque el robot debe cubrir toda la pieza sin ángulos incómodos en la muñeca. Sin embargo, un robot más grande cuesta más y se mueve más lento. Elige el modelo más pequeño que cumpla con tus necesidades de volumen y rigidez.
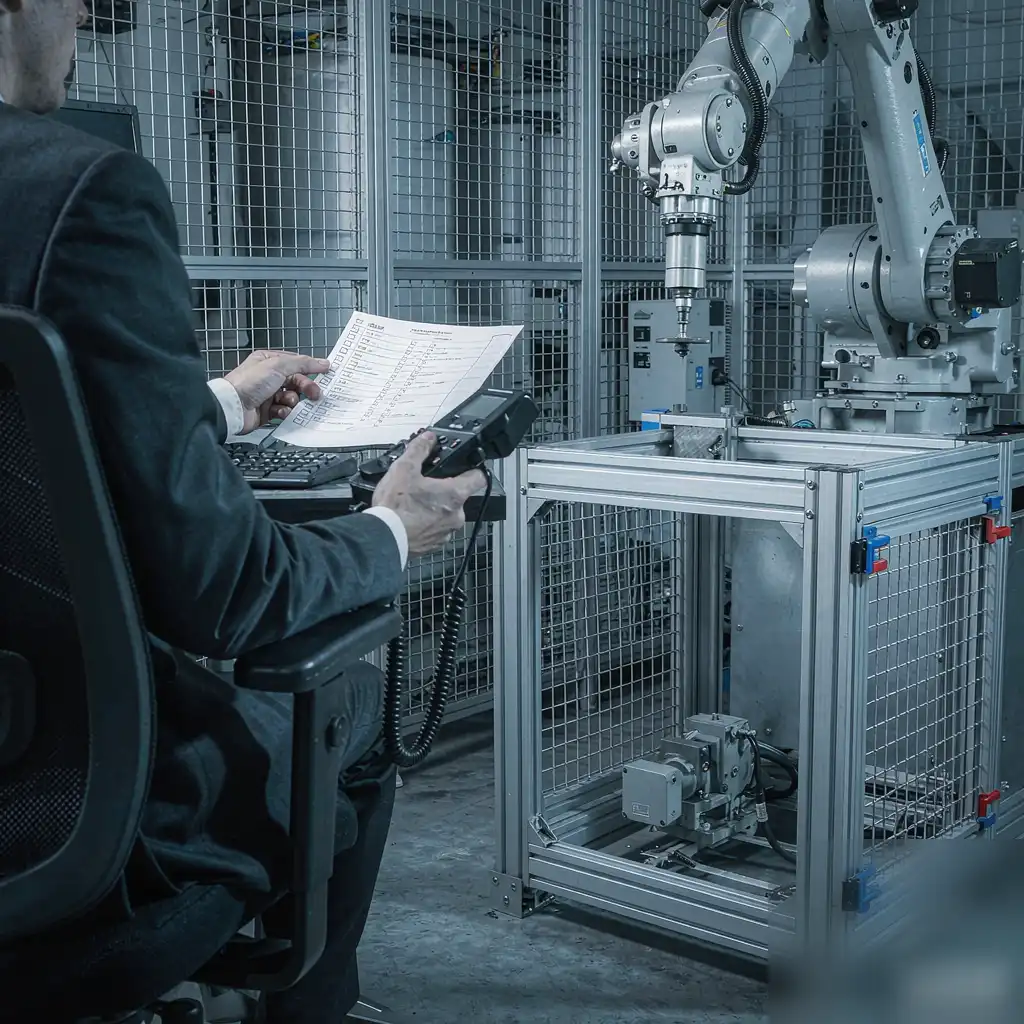
Decide entre un brazo industrial de seis ejes y un cobot basado en la fuerza y el espacio, no en la tendencia. Los brazos industriales ofrecen velocidad y rigidez para fundiciones pesadas y turnos largos. Los cobots son adecuados para volúmenes bajos donde los humanos comparten el espacio y cambian piezas con frecuencia. Por lo tanto, ajusta la clase del robot a tu rendimiento y plan de seguridad. También presupuestar para el controlador, cables y un pendiente de enseñanza que tu equipo pueda usar realmente.
Paso 3: Elige el husillo de rectificado y las herramientas
El husillo convierte el movimiento del robot en remoción de material, por lo que su potencia y velocidad definen tu ventana de proceso. Las cabezas de banda son adecuadas para superficies planas fundidas, mientras que las ruedas de láminas alcanzan contornos y bordes. Por ejemplo, un husillo eléctrico de 4 kW maneja la mayor parte del desbarbado de grifos, pero el acero duro puede necesitar más. Por lo tanto, ajusta la herramienta a la remoción de material y la especificación de acabado. Considera tu integración de robot para acabado superficial temprano, porque los cambiadores de herramientas y los dispositivos de cumplimiento deben ajustarse al husillo elegido.
Paso 4: Diseña la fijación y la presentación de la pieza
Una fijación estable es lo que hace que una configuración de celda de rectificado robótica sea repetible en lugar de esperanzada. La pieza debe estar en el mismo lugar con una fracción de milímetro en cada ciclo. Por lo tanto, usa pasadores de localización, abrazaderas o una jaula de cambio rápido del tamaño de tus tolerancias. En segundo lugar, decide cómo llegan las piezas: una mesa giratoria, una cinta transportadora o carga manual. Las abrazaderas neumáticas aceleran los cambios, pero añaden mantenimiento. Mantén la fijación simple, porque la complejidad aquí se convierte en tiempo de inactividad más adelante.
Planifica el cambio desde el principio, porque la mayoría de las celdas manejan más de un número de pieza. Una jaula modular te permite cambiar familias en minutos en lugar de horas. Por lo tanto, estandariza los datums para que un desplazamiento del programa sirva para toda una familia. Almacena las fijaciones en un estante al alcance del cargador para reducir el tiempo muerto. Un buen diseño de fijación es el seguro más barato contra deriva que comprarás en la vida.
Paso 5: Integra la recolección de polvo y las envolventes de seguridad
Rectificar metal genera chispas, polvo abrasivo y ruido que ponen en peligro a las personas y máquinas. Por lo tanto, encierra la celda y conecta un recolector de polvo calificado y dimensionado para tu flujo de aire. Usa conductos resistentes a chispas y verifica las reglas locales de filtración antes de ordenar. Sin embargo, la envolvente debe permitir aún la carga y el acceso visual. Bloquea las puertas para que el robot se detenga al entrar. Una celda limpia también protege los rodamientos del husillo, lo que prolonga la vida útil de la herramienta y reduce paradas no planificadas.
Paso 6: Añade control de fuerza y cumplimiento
Las fundiciones varían, por lo que una trayectoria rígida del robot o bien perderá puntos altos o dañará los bajos. El control de fuerza permite que la herramienta siga la superficie aplicando una fuerza de contacto estable. Por lo tanto, añade un dispositivo de cumplimiento o un sensor de fuerza activo para absorber variaciones. Por ejemplo, una cabeza flotante neumática mantiene la presión constante en cuerpos de grifo curvos. Sin embargo, demasiado cumplimiento puede perder definición en los bordes. Ajusta la ganancia para que la herramienta siga la pieza pero mantenga la geometría que tu equipo de calidad exige.
Paso 7: Programa la trayectoria de rectificado
La programación convierte tu hardware en un proceso, y comienza con un camino limpio, no con código inteligente. Enseña o importa el contorno de la pieza, luego asigna velocidades, solapamientos y pasadas por región. Primero, realiza un desbaste grueso con una banda abrasiva gruesa a alta alimentación. Segundo, termina con una rueda más fina a menor presión. Por lo tanto, construye el programa en capas para poder ajustar cada zona por separado. Mantén los puntos de referencia suaves, porque un movimiento brusco deja marcas de vibración que los inspectores rechazan.
Utiliza programación offline o un sandbox de simulación para reducir el riesgo de puesta en marcha. Puedes verificar el alcance y las colisiones antes de que el robot toque el metal. Por lo tanto, exporta la trayectoria probada al controlador y afina en vivo con baja fuerza. Este paso ahorra días de prueba en el suelo y protege tanto las herramientas como las piezas. Documenta la versión final del programa para que la reenseñanza nunca comience desde cero.
Paso 8: Configurar Visión y Ubicación de la Pieza
Incluso los fijadores buenos se desvían, por lo que la visión cierra el ciclo sobre dónde realmente está la pieza. Una cámara 2D o 3D encuentra la pieza y ajusta el programa para que coincida. Por lo tanto, monta la cámara donde vea las características de localización sin chispas en vista. Por ejemplo, una cámara fija en la parte superior funciona para fundiciones planas, mientras que una cabeza montada en el robot es adecuada para hardware complejo. Sin embargo, la visión añade coste de computación e iluminación. Úsala donde la variación sea real, y sáltatela donde el fijador ya tenga un ajuste preciso.
Paso 9: Ajustar Parámetros del Proceso para la Consistencia
Los parámetros deciden si tu célula mantiene las especificaciones durante todo un turno. La tabla a continuación compara las principales palancas que ajustarás durante la puesta en marcha. Por lo tanto, cambia una variable a la vez y registra el resultado. Aumentar la fuerza en pequeñas cantidades elimina más material, pero aumenta el calor y el desgaste. La granulometría de la banda determina el acabado final, mientras que la velocidad de alimentación intercambia tiempo de ciclo por calidad. Bloquea el conjunto ganador en el programa una vez que las piezas pasen la inspección.
| Parámetro | Efecto de configuración baja | Efecto de configuración alta | Rango típico |
|---|---|---|---|
| Fuerza de contacto | Ignora los puntos altos | Corte más rápido, más calor | 20–120 N |
| Velocidad del husillo | Carga la banda | Acabado más fino, desgaste | 1.500–6.000 rpm |
| Velocidad de alimentación | Ciclo largo | Chirrido, riesgo de quemado | 50–400 mm/s |
| Grano de banda | Superficie áspera | Retiro lento | P36–P320 |
NOTA — Siempre registre los cambios de parámetros con el número de serie de la pieza y el operador. Este registro es lo que le permite repetir un buen resultado después de un cambio de banda o un intercambio de husillo.
Paso 10: Validar la calidad y el tiempo de ciclo
La validación demuestra que la celda cumple con la especificación que escribió en el Paso 1, no solo que se mueve. Ejecute al menos treinta piezas y mida la rugosidad, la rotura de bordes y la eliminación de rebabas en cada una. Por lo tanto, compare el resultado con su límite de aceptación y el tiempo de ciclo cotizado. Si la calidad pasa pero el tiempo falla, aumente la alimentación o añada una segunda estación. Sin embargo, nunca comprometa el acabado por velocidad en una superficie crítica para el cliente. Documente la ventana validada antes de liberar la celda.
Agregue una comprobación estadística sencilla para que la deriva aparezca temprano, no después de una queja. Trace la rugosidad superficial por lote y observe la dispersión, no solo el promedio. Por lo tanto, establezca límites de control y alerte a la línea cuando un punto escape. Este hábito convierte la validación de una vez en una puerta en un guardián diario. También proporciona datos sólidos a compras cuando justifica la próxima celda o un segundo husillo.
Paso 11: Capacitar a los operadores y planificar el mantenimiento
Una configuración de celda de rectificado robótico es solo tan confiable como las personas que la operan. Capacite a los operadores para cargar piezas, cambiar bandas y leer códigos de falla sin llamar a ingeniería. Por lo tanto, cree una lista de verificación diaria corta para verificar aire, polvo y sujeciones. En segundo lugar, programe el servicio del husillo y los rodamientos por horas, no por fallos. Por ejemplo, reemplace las bandas en un conteo de piezas establecido para mantener el acabado constante. Una buena capacitación convierte una demostración frágil en un activo de producción confiable.
Paso 12: Conecte la celda a su MES
Conectar la celda cierra el ciclo entre el piso y su sistema de planificación. Envíe los conteos de ciclo, fallos y OEE al MES para que los gerentes vean la producción real. Por lo tanto, utilice el protocolo abierto del controlador del robot o una pequeña puerta de enlace en PC. Cuando los datos fluyen, puede detectar la deriva antes de que se convierta en chatarra. Muchas plantas utilizan este paso para automatizar completamente su taller de acabado superficial, vinculando el rectificado, el pulido y la inspección en una línea.
Errores comunes en la configuración de la celda de rectificado robótico
La mayoría de las celdas fallidas repiten los mismos errores evitables, así que aprenda de ellos antes de gastar. La lista a continuación cubre los problemas que vemos con más frecuencia en el campo.
- Subdimensionar la carga útil del robot y descubrir vibraciones bajo carga.
- Omitir la recolección de polvo, lo que arruina los rodamientos en meses.
- Afinar toda la trayectoria de una vez en lugar de zona por zona.
- Ignorar la repetibilidad del fijador y culpar al robot por la deriva.
- Olvidar la capacitación del operador, por lo que un cambio de banda detiene la producción.
SEÑAL ROI — Las plantas que siguen una configuración estructurada de celda de rectificado robótico generalmente reducen la mano de obra de rectificado en un sesenta por ciento y elevan el rendimiento en la primera pasada por encima del noventa y cinco por ciento en el primer trimestre.
Lista de verificación final antes de comenzar la producción
Antes de aprobar, recorre la celda contra los objetivos del Paso 1 una vez más. Confirma que los interbloqueos de seguridad, el flujo de polvo y el fijado se mantengan durante un turno completo. Por lo tanto, vuelve a ejecutar el lote de validación y verifica que los números sigan siendo correctos. En segundo lugar, asegúrate de que el plan de mantenimiento y las bandas de repuesto estén en su lugar. Si todo está en verde, la configuración de tu celda de rectificado robótico está lista para trabajar con piezas reales y justificar su presencia en el piso.
Los enfoques descritos son puntos de partida; un ingeniero de aplicaciones debe ajustarlos a tu línea.