Por qué la selección de ruedas define el rendimiento de la célula robótica
En una célula robótica automatizada, el brazo del robot es solo tan capaz como la muela abrasiva que lleva. Una rueda de molienda mal ajustada desperdicia tiempo de ciclo, dispersa datos del proceso y acorta la vida útil de la herramienta a la mitad. Por lo tanto, la selección de la rueda de molienda debe tratarse como una decisión central del proceso en lugar de un paso de adquisición tardío. Este artículo explica el mecanismo detrás de cada parámetro y ofrece a los ingenieros un marco práctico para especificar ruedas en plataformas robóticas.
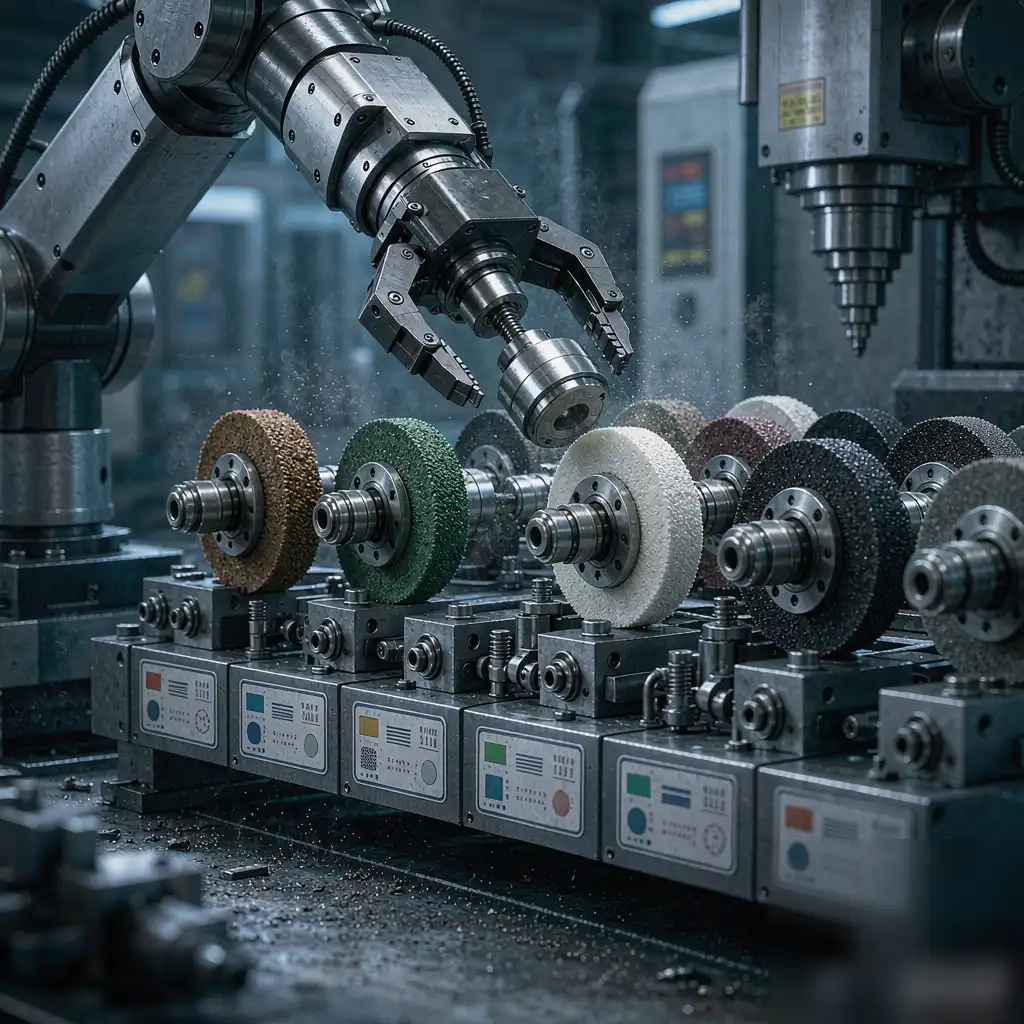
Además, las células robóticas operan con una repetibilidad mucho más estricta que las estaciones manuales, lo que amplifica el efecto de pequeñas desajustes abrasivos. Una rueda que funciona aceptablemente en un rectificador de pedestal puede fallar rápidamente bajo alimentación robótica constante. En consecuencia, los criterios de selección se orientan hacia la consistencia, el control térmico y el desgaste predecible.
La anatomía de una rueda de molienda
Cada rueda de molienda es un compuesto de grano abrasivo, material de enlace y porosidad. El grano corta el metal, el enlace mantiene el grano en su lugar y los poros eliminan virutas y transportan el refrigerante. Comprender esta estructura de tres partes es el primer paso hacia una selección racional de ruedas de molienda.
Además, cada elemento puede ajustarse de forma independiente para adaptarse a los ciclos de trabajo robóticos. Ajustando el tipo de grano, la resistencia del enlace y el volumen de poros, los ingenieros controlan la tasa de corte, el acabado superficial y la vida útil de la rueda en conjunto. Esta modularidad es lo que hace que la especificación de ruedas sea una tarea de ingeniería precisa.
Tipos de grano abrasivo y su mecanismo
El grano abrasivo es el corazón de la rueda, y su comportamiento de fractura determina qué tan agresivamente corta. El óxido de aluminio convencional se fractura fácilmente para exponer bordes frescos, mientras que los granos cerámicos se autoafilian bajo carga para un rendimiento sostenido. En contraste, los superabrasivos como el nitruro de boro cúbico resisten el desgaste en aceros endurecidos.
Además, la elección del grano interactúa directamente con el control de fuerza robótica. Un grano cerámico que se autoafilia mantiene un perfil de corte estable, lo que permite al controlador mantener una fuerza de contacto constante. Esa estabilidad es exactamente la razón por la cual muchas células logran consistencia en el rectificado robótico en acabado de metales solo después de mejorar el tipo de grano.
Matriz de tipos de abrasivos vs aplicaciones
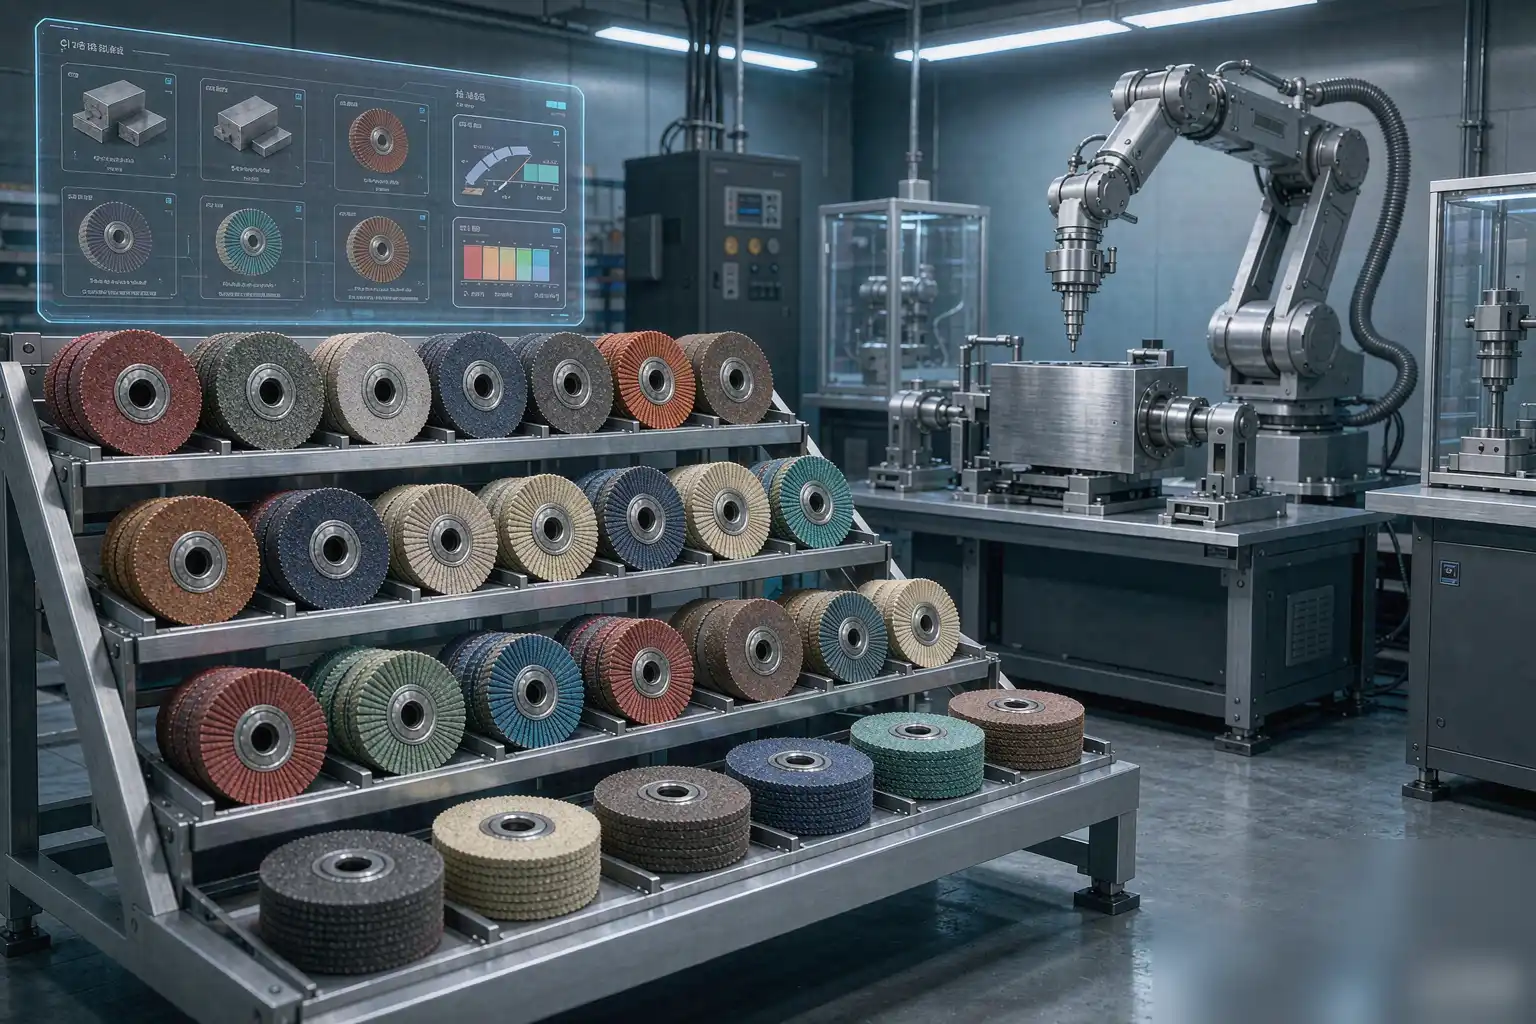
La tabla a continuación relaciona las familias de abrasivos más comunes con las aplicaciones robóticas donde desempeñan mejor. Úsela como referencia inicial antes de ajustar finamente la graduación y el grit para la geometría específica de su pieza.
| Tipo de abrasivo | Mejor aplicación robótica | Pieza de trabajo típica | Ventaja clave |
|---|---|---|---|
| Óxido de aluminio (A) | Desbarbado general, molienda ligera | Acero dulce, hierro fundido | Bajo costo, indulgente |
| Zirconia de Alúmina (Z) | Remoción de material pesada | Acero inoxidable, acero de alta aleación | Resistente, desgaste lento |
| Cerámica (C) | Rectificado de alta precisión a alta velocidad | Acero templado, superaleaciones | Autoafilado, corte en frío |
| Carburo de Silicio (SiC) | Materiales no ferrosos, frágiles | Aluminio, titanio, cerámicas | Corte afilado, con baja presión |
| Nitruro de Boro Cúbico (CBN) | Acabado de acero templado | Componentes HRC 50+ | Vida útil excepcional de la rueda |
Seleccionar en esta matriz acorta rápidamente el campo, pero la elección final aún depende del enlace, la granulometría y la graduación. Las secciones siguientes explican esos aspectos en detalle.
Sistemas de unión y su papel
La unión mantiene los granos hasta que se desgastan, luego los libera para exponer nuevos puntos de corte. Las uniones vitrificadas son rígidas y sobresalen en el rectificado de precisión con un flujo fuerte de refrigerante. Las uniones de resina absorben golpes y son adecuadas para oscilaciones robóticas donde las cargas de impacto varían.
Por el contrario, las uniones metálicas soportan superabrasivos y ofrecen la mayor duración en líneas de acero de alto volumen. Las uniones de caucho, aunque menos comunes, producen acabados finos en caminos que siguen contornos. La decisión de la unión, por lo tanto, intercambia rigidez por flexibilidad para el perfil de movimiento del robot.
Tamaño de grano y acabado superficial
El tamaño de grano controla la profundidad media de arañazo y, por lo tanto, la rugosidad alcanzable. Los granos gruesos (24–46) eliminan material rápidamente pero dejan una superficie áspera; los granos finos (120–320) refinan el acabado a tasas de material más bajas. Entre estos extremos, los granos medianos equilibran el rendimiento con un acabado aceptable.
Además, el tamaño de grano debe alinearse con la resolución del camino del robot. Una rueda muy fina en un camino de robot grueso no aporta beneficios porque el error de movimiento domina la textura de la superficie. Por lo tanto, especifique el tamaño de grano solo después de conocer la precisión posicional de la celda.
Dureza de la rueda y selección de grado
El grado describe qué tan fuertemente la unión agarra el grano, no la dureza del propio grano. Un grado suave libera los granos desgastados temprano, manteniendo la rueda afilada en materiales duros. Un grado duro retiene los granos por más tiempo, lo que es adecuado para materiales blandos que cargan la rueda.
Además, las celdas robóticas prefieren grados ligeramente más blandos que los configurados manualmente porque la alimentación constante acelera el desgaste. Al elegir un grado que se autoregula bajo carga, los ingenieros reducen paradas no planificadas. Este pequeño ajuste a menudo mejora el acabado de manera más consistente que cualquier cambio en hardware.
Velocidad de la rueda y control de fuerza robótica
La velocidad superficial en el punto de contacto gobierna la generación de calor y la tasa de corte en conjunto. Los husillos robóticos suelen operar entre 20 y 45 m/s, por debajo de los límites de las ruedas vitrificadas pero adecuados para la mayoría del rectificado de acero. El controlador entonces modula la fuerza de contacto para mantener esa velocidad efectiva.
En consecuencia, la selección de la rueda de rectificado debe incluir un presupuesto de fuerza. Demasiada fuerza fractura prematuramente la unión; muy poca, glasea la rueda y quema la pieza. Una ventana de fuerza calibrada, en concordancia con el grado, es esencial para una producción automatizada estable.
Estrategia de refrigerante y lubricación
El refrigerante extiende la vida útil de la rueda y protege la pieza de daños térmicos durante largos ciclos robóticos. El refrigerante en inundación elimina virutas y reduce la temperatura de contacto, mientras que la lubricación de cantidad mínima reduce la niebla en celdas cerradas. La elección influye en el desgaste de la rueda y en la calidad del acabado.
Además, algunas ruedas de resina funcionan mal con refrigerantes a base de agua debido a la suavización de la unión. Por lo tanto, el tipo de refrigerante debe decidirse antes de ordenar la rueda, no durante la puesta en marcha. Esta coordinación evita retrabajos costosos en todo el paquete abrasivo.
Ajuste y acondicionamiento para la consistencia
El ajuste restablece la cara de la rueda eliminando material cargado y restaurando los granos afilados. En celdas robóticas, el ajuste programado entre lotes mantiene predecible la tasa de corte. Sin él, la rueda glasea y el controlador compensa con mayor fuerza, acelerando el desgaste.
Además, el acondicionamiento en proceso mediante una punta de diamante estacionaria mantiene la geometría en caminos contorneados. Esta práctica es fundamental para las preguntas principales sobre rectificado robótico automatizado Criado por nuevos adoptantes. Un plan disciplinado de montaje convierte la vida de la rueda de una conjetura en una variable medida.
Correspondencia de ruedas con el material de la pieza de trabajo
El acero al carbono combina bien con zirconia o cerámica en un enlace vitrificado para un corte agresivo y fresco. El acero inoxidable requiere granos de corte libre para evitar el endurecimiento superficial. El aluminio necesita carburo de silicio para prevenir la carga y el arrastre del metal blando.
De manera similar, el titanio necesita ruedas afiladas y de estructura abierta con refrigerante generoso para controlar su baja conductividad térmica. Elegir en función de las propiedades del material, en lugar de un catálogo genérico, es la diferencia entre una célula que funciona y otra que lucha a diario.
Consideraciones para la producción de alta variedad
Cuando una célula debe atender muchas variantes de piezas, el cambio de rueda se convierte en un coste de programación. Las bridas de cambio rápido y los diámetros de rueda estandarizados reducen el tiempo no de corte entre familias. Un inventario de ruedas más pequeño con un rango amplio de aplicaciones suele superar a un catálogo extenso.
De hecho, muchas tiendas logran flexibilidad mediante la estandarización del grano cerámico en varias gradaciones. Este enfoque soporta el rectificado robótico para producción de alta variedad y bajo volumen sin multiplicar las referencias. El resultado es una adquisición más sencilla y cambios de receta más rápidos.
Monitoreo del desgaste y reemplazo predictivo
Las células modernas registran la corriente del husillo, la fuerza y el tiempo de ciclo para inferir el desgaste de la rueda antes de la falla. Un aumento en la corriente a una alimentación constante indica que la rueda se está desgastando y activa un proceso de dressing o cambio. Este método basado en datos reemplaza los intervalos de tiempo fijos por el estado real.
Además, el seguimiento del desgaste por familia de piezas construye un modelo de vida fiable para la planificación. Con el tiempo, la célula programa los cambios de rueda durante los intervalos naturales, eliminando paradas imprevistas. El reemplazo predictivo es donde la buena selección de la rueda de rectificado recompensa su esfuerzo de ingeniería.
Seguridad y cumplimiento en células automatizadas
Las ruedas deben soportar la velocidad correcta y estar protegidas según las directivas regionales de maquinaria. Los recintos robóticos contienen fragmentos, pero la rueda aún requiere montaje equilibrado y compatibilidad verificada con el husillo. La documentación debe acompañar cada especificación de rueda.
Además, los enlaces de resina y caucho se degradan con la edad y el calor de almacenamiento, por lo que la rotación del stock previene fallos sorpresivos. Una regla simple de primero en entrar, primero en salir protege tanto la seguridad como la estabilidad del proceso. El cumplimiento no es separado de la selección; está integrado en la hoja de especificaciones.
Errores comunes en la selección de ruedas
Los ingenieros suelen sobreespecificar la dureza, asumiendo que una rueda más dura dura más, y luego luchan contra el glaseado y las quemaduras. Otros ignoran la compatibilidad con el refrigerante y ven cómo las uniones de resina se suavizan a mitad de turno. Un tercer error es copiar una receta de rectificado manual en un robot sin ajustar la gradación.
Finalmente, muchos equipos omiten la validación del dressing y culpan a la abrasiva por un acabado inconsistente. Evitar estos errores comienza con tratar la selección de la rueda de rectificado como una decisión del sistema. La rueda, el robot, el refrigerante y el plan de dressing deben especificarse como un proceso integrado.
Construcción de tu flujo de trabajo de selección
Un flujo de trabajo práctico comienza con el material y el acabado objetivo, luego reduce el grano y la unión desde la matriz anterior. A continuación, configure un grado una escala más suave que manual, confirme la compatibilidad del refrigerante y defina un intervalo de rectificado a partir de datos de prueba. Finalmente, instrumente la celda para monitorear el desgaste.
Siguiendo esta secuencia, los ingenieros de procesos convierten la elección del abrasivo de la intuición en un método repetible. La recompensa es tiempos de ciclo estables, menor desperdicio y ruedas que se desgastan de manera predecible bajo tareas robóticas. La selección de la rueda de molienda adecuada es, en última instancia, lo que diferencia una celda demostrativa de una probada en producción.
PUNTO CLAVE — Trate la rueda, el robot, el refrigerante y el plan de rectificado como un sistema integrado; ajustar cualquier factor individual en aislamiento rara vez resuelve problemas crónicos de acabado o desgaste.
Lista de verificación de referencia rápida
- Identifique primero el material de la pieza de trabajo y el acabado superficial requerido.
- Seleccione el grano abrasivo de la matriz de aplicación, no por hábito.
- Elija el enlace y la graduación para alimentación robótica, una etapa más suave que la manual.
- Confirme la compatibilidad del refrigerante antes de pedir la rueda.
- Defina un intervalo de dressing y monitoreo del desgaste del instrumento desde el primer día.
IMPACTO DEL PROCESO — Una especificación de rueda corregida generalmente reduce el desperdicio en un 20–40% y extiende la vida útil de la rueda 1.5–3× en comparación con una receta manual genérica en la misma celda robótica.
Este contenido es educativo, no una especificación ni una cotización.